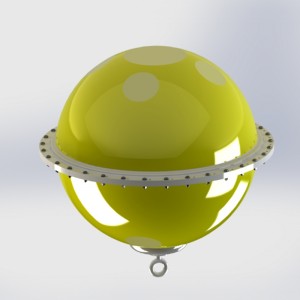
Unufoja Lagrange-Drivanta Buo (Tipo SVP) - Monitorado de Oceana Surfaco-Fluo, Temperaturo kaj Saleco
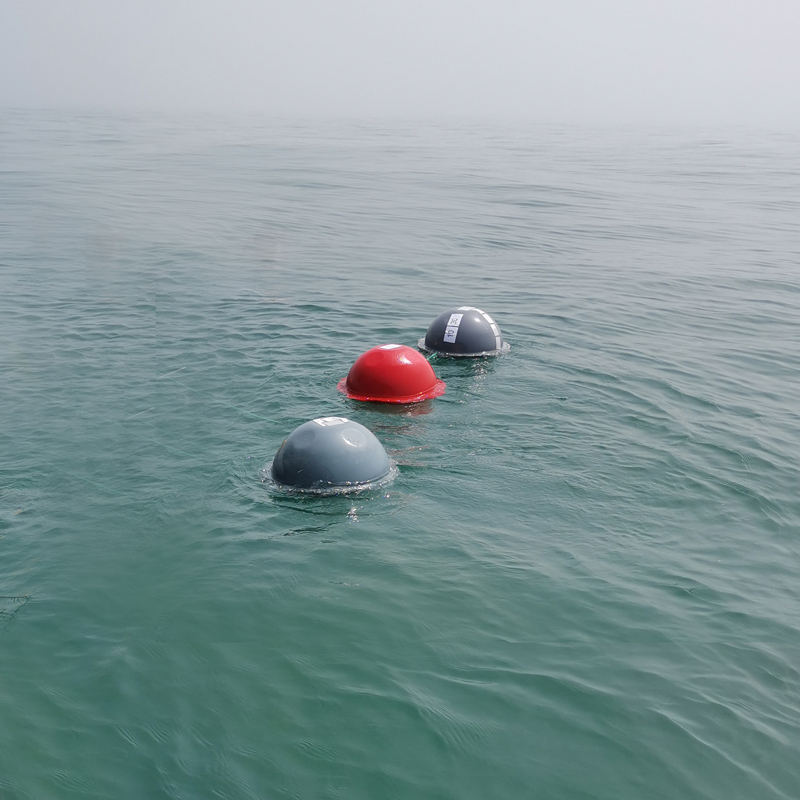

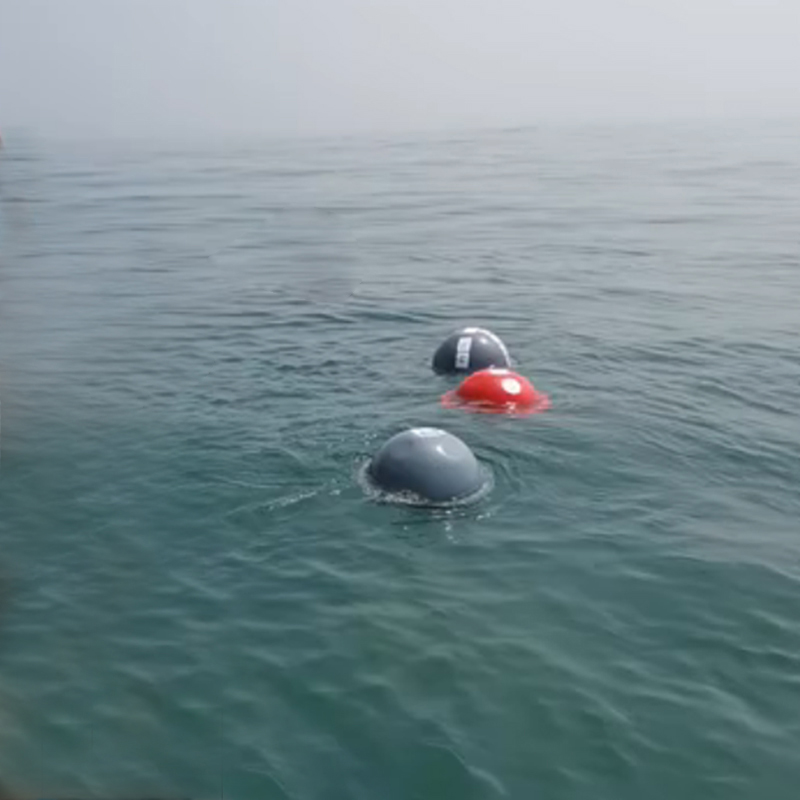

Unufoja Lagrange-Drivanta Buo (Tipo SVP) - Monitorado de Oceana Surfaco-Fluo, Temperaturo kaj Saleco,
unu-uza Lagrange-drivanta buo por monitorado de oceanaj fluoj, unu-uza oceana drivanto por mara esplorado, drivanta buo por marsurfaca temperaturo kaj saleco, GPS-oceana kurentodrivanto, Lagrangiana drivanto por surfaca nuna observado, SVP-drivanto por oceanografia observado, SVP drivanta buo kun GPS,
Teknikaj Parametroj
| Iterm: | Indekso |
| Grandeco | φ504mm |
| Metraleo | Altforta modifita polikarbonato |
| Loko per | GPS aŭ Beidou |
| Dissenda frekvenco. | Defaŭlte 1 horo, agordebla: 1 min~12 h |
| Temp. Sensilo | Gamo:-10~50℃, precizeco:0.1℃ |
| Datumtransdono | Defaŭlta Iridio (pluraj opcioj: Beidou/Tiantong/4G) |
| Agordo kaj testa reĝimo | Malproksima |
| Velo larĝa | φ90 cm, Alto:4.4m |
| Velprofundo | 1~20 metroj |
| Neta pezo | 12 kilogramoj |
| Drivspuro | Aŭto |
| Ŝaltita/malŝaltita reĝimo | Unuopa kontakta magneta ŝaltilo |
| Labortemperaturo | 0℃-50℃ |
| Stokadotemperaturo | -20℃-60℃ |
Oceanaj surfacaj fluoj kontinue transportas varmon, salon, nutraĵojn, poluaĵojn kaj flosantajn materialojn tra la mara medio. Kompreni kiel ĉi tiuj fluoj moviĝas estas tial esenca por oceanografia esplorado, mara media monitorado, vetero- kaj klimatstudoj, kaj oceancirkulada modelado.
Male al fiksa oceana monitoradstacio, Lagrange-drivanta buo moviĝas kun la ĉirkaŭa akvo. Spurante la geografian pozicion de la buo laŭlonge de la tempo, esploristoj povas taksi la movadon de la akvomaso en kiu la buo drivas.
La FrankStar Unu-uza Lagrange-Drivanta Buoy (Tipo SVP) estas desegnita por observi oceanajn kaj marsurfacajn fluojn, temperaturon kaj salecon, samtempe registrante la GPS-lokon de la buo.
Ĝia unu-uza dezajno igas ĝin taŭga por observaj misioj, kie la buo estas deplojita dum difinita periodo kaj ne bezonas esti reakirita post kompletigo de sia mezurtasko.
Kio Estas Lagrange-Drivanta Buo?
Lagrange-a drivanta buo, aŭ oceana drivanto, estas libere drivanta observplatformo kiu sekvas la movadon de la ĉirkaŭa oceano.
Ekzistas du komunaj aliroj al la studado de oceana movado:
Euleriana Observado
Euler-a observadsistemo restas ĉe fiksa geografia loko kaj mezuras kiel oceanaj kondiĉoj ŝanĝiĝas laŭlonge de la tempo.
Ekzemploj inkluzivas:
Fiksaj buoj
Ŝipligejaj sistemoj
Marbordaj monitoradstacioj
Lagrange-observado
Lagrange-platformo moviĝas kun la akvo kaj registras observaĵojn laŭ sia trajektorio.
Ekzemploj inkluzivas:
Oceanaj drivantoj
SVP-pelistoj
Drivantaj datenbuoj
La ŝlosila diferenco estas:
Euleriana = Observu ŝanĝojn ĉe fiksa loko
Lagrangian = Observu ŝanĝojn dum movado kun la akvo
Lagrange-drivanto tial provizas valorajn informojn pri la movado kaj karakterizaĵoj de la akvomaso mem.
Kio estas SVP-driftanto?
SVP ofte rilatas al drivanto-dezajno de la Surface Velocity Program uzata por observado de preskaŭ-surfaca oceana cirkulado.
SVP-tipa drivanto tipe konsistas el surfacflosilo kaj subtera drivankro aŭ ekvivalenta trenelemento desegnita por kunligi la movadon de la drivanto pli proksime kun la ĉirkaŭa oceana fluo ĉe la cela observadprofundo.
Tio helpas redukti la influon de rekta vento-movita movado sur la surfacflosilon kaj permesas al la trajektorio pli bone reprezenti la movadon de la celita akvotavolo.
La specifa dezajno kaj deplojprofundo dependas de la produkta konfiguracio kaj projektaj postuloj.
Kiel Funkcias Lagrange-a Drivanta Buo?
La baza observadprocezo povas esti resumita jene:
Deplojo → Driviĝo kun Oceana Fluo → Sensila Mezurado → GPS-Poziciigado → Datuma Transdono/Stokado → Trajektoria Analizo
Post deplojo, la buo moviĝas tra la oceano.
Je antaŭdifinitaj provaĵaj intervaloj, surŝipaj sensiloj kolektas mediajn mezuradojn kiel ekzemple:
Surfaca nun-rilata movado
Marsurfaca temperaturo
Saleco
GPS-pozicio
La pozicio de la buo estas registrita kune kun la respondaj mezurdatumoj.
Kun la tempo, la sekvenco de GPS-pozicioj kreas drivan trajektorion.
Esploristoj tiam povas analizi la trajektorion por studi surfacan cirkuladon kaj akvomasan movadon.
Kion mezuras la unu-uza Lagrange-drivanta buo?
La drivanta buo de la tipo FrankStar SVP estas desegnita ĉirkaŭ pluraj ŝlosilaj oceanografiaj observaĵoj.
1. Oceana Surfaca Fluo
La movado de la buo provizas informojn pri la horizontala movado de la ĉirkaŭa akvo.
Komparante GPS-poziciojn laŭlonge de la tempo, esploristoj povas kalkuli la delokiĝon de la buo kaj derivi informojn rilatajn al la movado de surfacaj kurantoj.
Simpligita koncepto estas:
Aktuala Rapido = Ŝanĝo en Pozicio ÷ Ŝanĝo en Tempo
La rezulta trajektorio povas riveli:
Nuna direkto
Aktuala movado
Drivrapideco
Spacaj cirkuladpadronoj
La kalkulita fluo devus esti interpretita kiel reprezentanto de la cela akvotavolo kaj deplojkondiĉoj de la drivanto.
2. Marsurfaca Temperaturo
Marsurfaca temperaturo (MST) estas fundamenta oceanografia parametro.
Temperaturobservoj laŭlonge de la trajektorio de la drivanto povas helpi esploristojn studi:
Distribuo de oceana temperaturo
Akvo-amasa movado
Oceano-atmosfera interagado
Sezona ŝanĝiĝemo
Maraj mediaj kondiĉoj
Ĉar la buo moviĝas tra malsamaj lokoj, ĝi povas provizi temperaturajn observojn trans pli larĝa geografia areo ol ununura fiksa stacio.
3. Saleco
Saleco estas alia grava parametro por kompreni oceanan cirkuladon.
Salecmezuradoj povas helpi identigi:
Malsamaj akvomasoj
Dolĉakva influo
Miksaj procezoj
Oceanaj cirkuladpadronoj
Ŝanĝoj en maraj mediaj kondiĉoj
Kombini temperaturon + salecon + lokon provizas signife pli da informoj ol observi ajnan unuopan parametron sendepende.
4. GPS-Lokigo
GPS-poziciigado estas fundamenta por Lagrange-drivanto.
Ĉiu observado povas esti asociita kun geografia loko kaj tempo.
Tio permesas al esploristoj rekonstrui la kompletan driftrajektorion:
GPS-Pozicio 1 → GPS-Pozicio 2 → GPS-Pozicio 3 → GPS-Pozicio 4 → …
La rezulta trajektorio povas esti desegnita sur mapo kaj analizita kune kun oceanografiaj mezuradoj.
Kial Kombini Fluon, Temperaturon, Salecon kaj GPS-on?
La plej granda valoro de drivanta buo venas de kombinado de pluraj datumaroj.
Ekzemple:
GPS-Loko + Tempo + Temperaturo + Saleco + Drifta Movado
povas helpi esploristojn determini:
Kien la akvomaso moviĝis
Kiel rapide ĝi moviĝis
Kiel temperaturo ŝanĝiĝis laŭlonge de la trajektorio
Kiel saleco ŝanĝiĝis laŭ la trajektorio
Kie malsamaj akvomasoj povas interagi
Kiel oceanaj kondiĉoj varias geografie
Tio kreas plurdimensian datumaron por oceanografia analizo.
Aplikoj de Unufojaj Lagrange-Drivantaj Buoj
1. Esplorado pri Oceanaj Fluoj
Unu el la ĉefaj aplikoj estas observado de surfaca oceana cirkulado.
Pluraj drivantoj povas esti deplojitaj trans observareo por akiri pli larĝan vidon de la nuna movado.
Tio povas subteni esploradon pri:
Surfaca cirkulado
Oceanaj kirlo
Marbordaj fluoj
Mezoskala cirkulado
Akvo-amasa transporto
2. Oceanografiaj Enketoj
Lagrange-aj drivantoj povas kompletigi ŝipbazitajn kaj fiks-staciajn observojn.
Anstataŭ kolekti datumojn nur laŭ antaŭdestinita ŝipitinero aŭ ĉe fiksaj stacioj, drivantoj provizas observaĵojn laŭ nature evoluantaj trajektorioj.
Tio igas ilin utilaj por grandskalaj oceanografiaj kampanjoj.
3. Monitorado de Marsurfaca Temperaturo
Drivantoj povas provizi surlokajn SST-observaĵojn, kiuj kompletigas satelit-bazitajn temperaturajn observaĵojn.
Surlokaj observadoj povas esti utilaj por:
Validigo de satelitaj datumoj
Esplorado pri oceana temperaturo
Klimataj studoj
Mara media monitorado
4. Studoj pri saleca distribuo
Observaĵoj pri drivanta saleco povas helpi esploristojn kompreni kiel saleco ŝanĝiĝas tra oceanaj regionoj.
Eblaj esplorkampoj inkluzivas:
Dolĉakva transporto
Riverplumaj studoj
Marborda miksado
Akvo-amasa identigo
Oceana cirkulado
5. Validigo de Oceana Modelo
Nombraj oceanmodeloj postulas observajn datumojn por validigo kaj takso de efikeco.
Trajektorioj de drivantoj provizas utilajn informojn pri surfaca cirkulado.
Temperaturo- kaj salecmezuradoj povas provizi pliajn observaĵojn por komparo kun modelrezultoj.
Tipa esplorfluo estas:
Drivantaj Datumoj → Kvalitkontrolo → Trajektoria Analizo → Modela Komparo → Takso de Oceana Cirkulado
6. Studoj pri mara poluado kaj drivado
Flosantajn materialojn oni povas transporti per oceanaj fluoj.
Trajektorioj de drivantoj povas tial subteni esploradon pri la movado de:
Flosantaj derompaĵoj
Maraj poluaĵoj
Nafto-rilata transporto
Biologia materialo
Aliaj surfaco-drivantaj objektoj
La drivanto funkcias kiel observadplatformo por kompreni transportpadronojn anstataŭ rekte mezuri ĉiun poluaĵon mem.
7. Observado de Marbordaj Fluoj
Marbordaj akvoj ofte spertas kompleksan cirkuladon kaŭzitan de tajdoj, ventoj, dolĉakva enigo, marborda geometrio kaj aliaj faktoroj.
Lagrange-aj drivantoj povas esti deplojitaj por esplori kiel akvo moviĝas tra marbordaj regionoj.
Eblaj aplikoj inkluzivas:
Marbordaj nunaj studoj
Estuara esplorado
Monitorado de riverplumoj
Marborda media takso
Esplorado pri mara ekosistemo