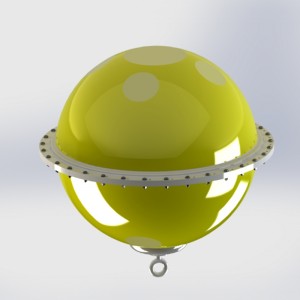
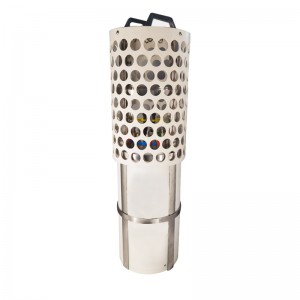
Ühekordselt kasutatav Lagrange'i triivivpoi (SVP-tüüp) – ookeani pinna hoovuste, temperatuuri ja soolsuse jälgimine
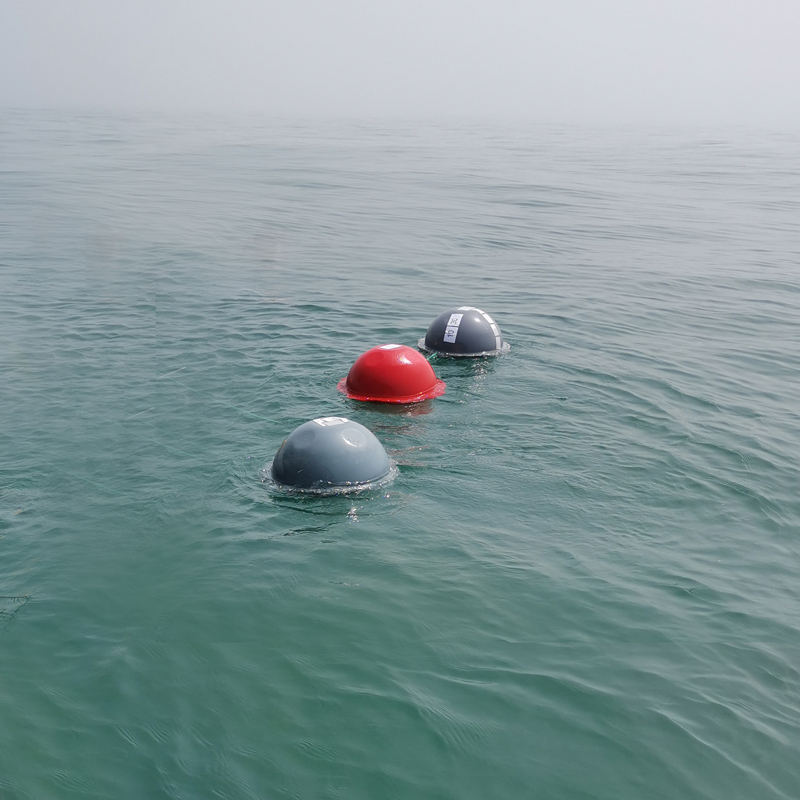

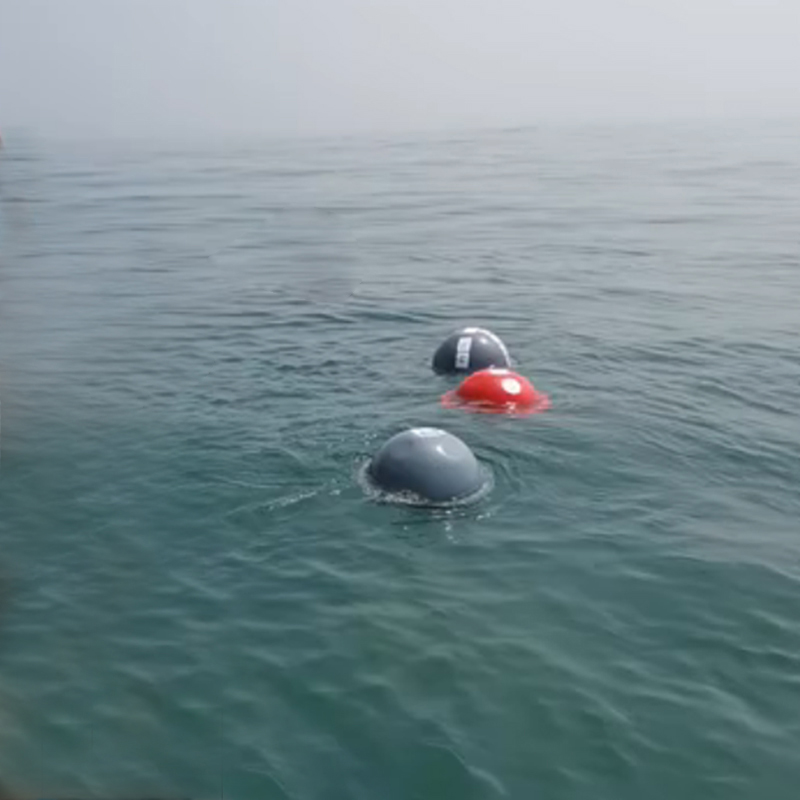

Ühekordselt kasutatav Lagrange'i triivivpoi (SVP-tüüp) – ookeani pinnahoovuste, temperatuuri ja soolsuse jälgimine,
Ühekordselt kasutatav Lagrange'i triivivpoi ookeanihoovuste jälgimiseks, Ühekordselt kasutatav ookeanitriiv mereuuringuteks, Triiviv poi merepinna temperatuuri ja soolsuse mõõtmiseks, GPS-i ookeanihoovuste triivija, Lagrange'i triiv pinnavoolu vaatlemiseks, SVP triivija okeanograafiliseks vaatluseks, SVP triivivpoi GPS-iga,
Tehnilised parameetrid
| Iterm: | Indeks |
| Suurus | φ504mm |
| Meterrail | Kõrge tugevusega modifitseeritud polükarbonaat |
| Asukoht läbi | GPS või Beidou |
| Edastussagedus. | Vaikimisi 1 tund, häälestatav: 1 min–12 h |
| Temperatuuriandur | Vahemik: -10~50 ℃, täpsus: 0,1 ℃ |
| Andmeedastus | Vaikimisi Iridium (mitu valikut: Beidou/Tiantong/4G) |
| Seadistus- ja testimisrežiim | Kaugjuhtimispult |
| Purje lai | φ90 cm, kõrgus: 4,4 m |
| Purje sügavus | 1–20 m |
| Netokaal | 12 kg |
| Triivi jälg | Automaatne |
| Sisse/välja režiim | Ühe kontaktiga magnetlüliti |
| Tööaeg | 0 ℃ - 50 ℃ |
| Säilitustemperatuur | -20 ℃ -60 ℃ |
Ookeani pinnahoovused transpordivad pidevalt merekeskkonnas soojust, soola, toitaineid, saasteaineid ja hõljuvaid materjale. Seetõttu on nende hoovuste liikumise mõistmine oluline okeanograafiliste uuringute, merekeskkonna seire, ilma- ja kliimauuringute ning ookeani tsirkulatsiooni modelleerimise jaoks.
Erinevalt statsionaarsest ookeaniseirejaamast liigub Lagrangi triiviv poi koos ümbritseva veega. Jälgides poi geograafilist asukohta ajas, saavad teadlased hinnata veemassi liikumist, milles poi triivib.
FrankStari ühekordselt kasutatav Lagrange'i triivivpoi (SVP-tüüp) on loodud ookeani ja merepinna hoovuste, temperatuuri ja soolsuse jälgimiseks, salvestades samal ajal poi GPS-asukohta.
Selle ühekordselt kasutatav disain muudab selle sobivaks vaatlusmissioonideks, kus poi on kasutusel kindlaksmääratud aja jooksul ja seda ei ole vaja pärast mõõtmisülesande lõpetamist üles korjata.
Mis on Lagrangi triiviv poi?
Lagrange'i triiviv poi ehk ookeanitriiv on vabalt triiviv vaatlusplatvorm, mis jälgib ümbritseva ookeani liikumist.
Ookeani liikumise uurimiseks on kaks levinud lähenemisviisi:
Euleri vaatlus
Euleri vaatlussüsteem püsib fikseeritud geograafilises asukohas ja mõõdab ookeani tingimuste muutumist aja jooksul.
Näited hõlmavad järgmist:
Fikseeritud poid
Sildumissüsteemid
Rannikualade seirejaamad
Lagrangi vaatlus
Lagrangi platvorm liigub koos veega ja salvestab vaatlusi piki oma trajektoori.
Näited hõlmavad järgmist:
Ookeanitriivid
SVP driftijad
Triivivad andmepoid
Peamine erinevus on:
Euleri operaator = Jälgige muutusi fikseeritud asukohas
Lagrangi funktsioon = Jälgige muutusi veega liikumise ajal
Seega annab Lagrangi triiv väärtuslikku teavet veemassi enda liikumise ja omaduste kohta.
Mis on SVP triivija?
SVP viitab tavaliselt pinnakiiruse programmi triivimisdisainile, mida kasutatakse pinnalähedase ookeani ringluse jälgimiseks.
SVP-tüüpi triiv koosneb tavaliselt pinnalujukist ja pinnaalusest ujukist või samaväärsest tõmbeelemendist, mis on loodud triivija liikumise tihedamaks sidumiseks ümbritseva ookeanihoovusega sihtvaatlussügavusel.
See aitab vähendada tuule poolt põhjustatud otsese liikumise mõju pinnalujukile ja võimaldab trajektooril paremini kujutada sihtveekihi liikumist.
Konkreetne disain ja juurutamise sügavus sõltuvad toote konfiguratsioonist ja projekti nõuetest.
Kuidas Lagrangi triiviv poi töötab?
Põhilise vaatlusprotsessi saab kokku võtta järgmiselt:
Kasutuselevõtt → Triivimine ookeanihoovustega → Anduriga mõõtmine → GPS-positsioneerimine → Andmete edastamine/salvestamine → Trajektoori analüüs
Pärast kasutuselevõttu liigub poi läbi ookeani.
Eelnevalt kindlaksmääratud proovivõtuintervallide järel koguvad rongisisesed andurid keskkonnamõõtmisi, näiteks:
Pinnavooluga seotud liikumine
Merepinna temperatuur
Soolsus
GPS-positsioon
Poi asukoht registreeritakse koos vastavate mõõtmisandmetega.
Aja jooksul loob GPS-positsioonide järjestus triivi trajektoori.
Seejärel saavad teadlased analüüsida trajektoori, et uurida pinna ringlust ja veemassi liikumist.
Mida mõõdab ühekordne Lagrange'i triivivpoi?
FrankStar SVP-tüüpi triivpoi on loodud mitme olulise ookeanograafilise vaatluse ümber.
1. Ookeani pinnahoovus
Poi liikumine annab teavet ümbritseva vee horisontaalse liikumise kohta.
GPS-positsioonide võrdlemisel ajas saavad teadlased arvutada poi nihke ja tuletada teavet pinnavoolu liikumise kohta.
Lihtsustatud kontseptsioon on järgmine:
Voolukiirus = positsiooni muutus ÷ aja muutus
Saadud trajektoor võib paljastada:
Praegune suund
Praegune liikumine
Triivi kiirus
Ruumilise ringluse mustrid
Arvutatud voolu tuleks tõlgendada triivija sihtveekihi ja kasutuselevõtu tingimuste esindajana.
2. Merepinna temperatuur
Merepinna temperatuur on oluline ookeanograafiline parameeter.
Temperatuuri vaatlused triivija trajektooril aitavad teadlastel uurida:
Ookeani temperatuuri jaotus
Veemassi liikumine
Ookeani ja atmosfääri vastastikmõju
Hooajaline varieeruvus
Merekeskkonna tingimused
Kuna poi liigub läbi erinevate asukohtade, saab see pakkuda temperatuurivaatlusi laiemas geograafilises piirkonnas kui üks statsionaarne jaam.
3. Soolsus
Soolsus on veel üks oluline parameeter ookeani tsirkulatsiooni mõistmiseks.
Soolsuse mõõtmine aitab tuvastada:
Erinevad veemassid
Magevee mõju
Segamisprotsessid
Ookeani tsirkulatsioonimustrid
Merekeskkonna tingimuste muutused
Temperatuuri, soolsuse ja asukoha kombineerimine annab oluliselt rohkem teavet kui ükskõik millise üksiku parameetri eraldi jälgimine.
4. GPS-asukoht
GPS-positsioneerimine on Lagrangi triivija jaoks ülioluline.
Iga vaatlust saab seostada geograafilise asukoha ja ajaga.
See võimaldab teadlastel rekonstrueerida kogu triivi trajektoori:
GPS-positsioon 1 → GPS-positsioon 2 → GPS-positsioon 3 → GPS-positsioon 4 → …
Saadud trajektoori saab kaardile kanda ja analüüsida koos okeanograafiliste mõõtmistega.
Miks ühendada hoovus, temperatuur, soolsus ja GPS?
Triiviva poi suurim väärtus tuleneb mitme andmekogumi kombineerimisest.
Näiteks:
GPS-asukoht + aeg + temperatuur + soolsus + triivi liikumine
aitab teadlastel kindlaks teha:
Kuhu veemass liikus
Kui kiiresti see liikus
Kuidas temperatuur trajektooril muutus
Kuidas soolsus trajektooril muutus
Kus erinevad veemassid võivad omavahel suhelda
Kuidas ookeanitingimused geograafiliselt erinevad
See loob ookeanograafiliseks analüüsiks mitmemõõtmelise andmestiku.
Ühekordselt kasutatavate Lagrange'i triivivate poide rakendused
1. Ookeanihoovuste uurimine
Üks peamisi rakendusi on ookeani pinnavee ringluse jälgimine.
Vaatlusalale saab paigutada mitu triivijat, et saada laiem ülevaade hoovuse liikumisest.
See võib toetada uuringuid järgmistes valdkondades:
Pinna tsirkulatsioon
Ookeani keerised
Rannikuhoovused
Mesoskaala ringlus
Veemassi transport
2. Okeanograafilised uuringud
Lagrange'i triivijad saavad täiendada laevadelt ja statsionaarsetelt jaamadelt tehtud vaatlusi.
Selle asemel, et andmeid koguda ainult etteantud laevateel või fikseeritud jaamades, pakuvad triivijad vaatlusi looduslikult arenevate trajektooride ääres.
See muudab need kasulikuks ulatuslike okeanograafiliste kampaaniate jaoks.
3. Merepinna temperatuuri jälgimine
Drifterid saavad pakkuda kohapealseid SST vaatlusi, mis täiendavad satelliidipõhiseid temperatuurivaatlusi.
Kohapealsed vaatlused võivad olla kasulikud:
Satelliidiandmete valideerimine
Ookeani temperatuuri uuringud
Kliimauuringud
Merekeskkonna seire
4. Soolsuse jaotuse uuringud
Soolsuse triivimise vaatlused aitavad teadlastel mõista, kuidas soolsus eri ookeanipiirkondades muutub.
Potentsiaalsed uurimisvaldkonnad hõlmavad järgmist:
Mageveetransport
Jõevoolu uuringud
Rannikualade segunemine
Veemassi identifitseerimine
Ookeani tsirkulatsioon
5. Ookeanimudeli valideerimine
Numbrilised ookeanimudelid vajavad valideerimiseks ja tulemuslikkuse hindamiseks vaatlusandmeid.
Triivijate trajektoorid annavad kasulikku teavet pinnase ringluse kohta.
Temperatuuri ja soolsuse mõõtmised võivad anda täiendavaid tähelepanekuid võrdlemiseks mudeli väljunditega.
Tüüpiline uurimistöö töövoog on järgmine:
Drifteri andmed → Kvaliteedikontroll → Trajektoorianalüüs → Mudelite võrdlus → Ookeani tsirkulatsiooni hindamine
6. Merereostuse ja triivi uuringud
Ujuvaid materjale saab transportida ookeanihoovuste abil.
Seega saavad triivijate trajektoorid toetada uurimistööd järgmiste ainete liikumise kohta:
Ujuv praht
Merereostusained
Naftaga seotud transport
Bioloogiline materjal
Muud pinnal triivivad objektid
Triiv toimib pigem vaatlusplatvormina transpordimustrite mõistmiseks, mitte iga saasteaine otseseks mõõtmiseks.
7. Rannikuhoovuste vaatlus
Rannikuvetes toimub sageli keeruline ringlus, mille põhjustavad looded, tuuled, magevee sissevool, rannajoone geomeetria ja muud tegurid.
Lagrange'i triivijaid saab kasutada selleks, et uurida, kuidas vesi liigub rannikualadel.
Võimalike rakenduste hulka kuuluvad:
Rannikuhoovuste uuringud
Estuaari uuringud
Jõevoolu seire
Rannikualade keskkonnamõju hindamine
Mereökosüsteemi uuringud