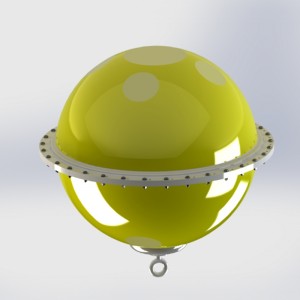
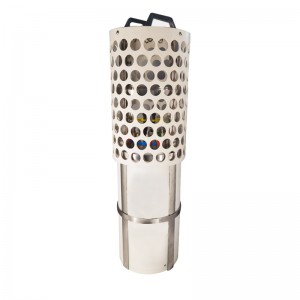
Engångs Lagrange-drivboj (SVP-typ) – Övervakning av havsytströmmar, temperatur och salthalt
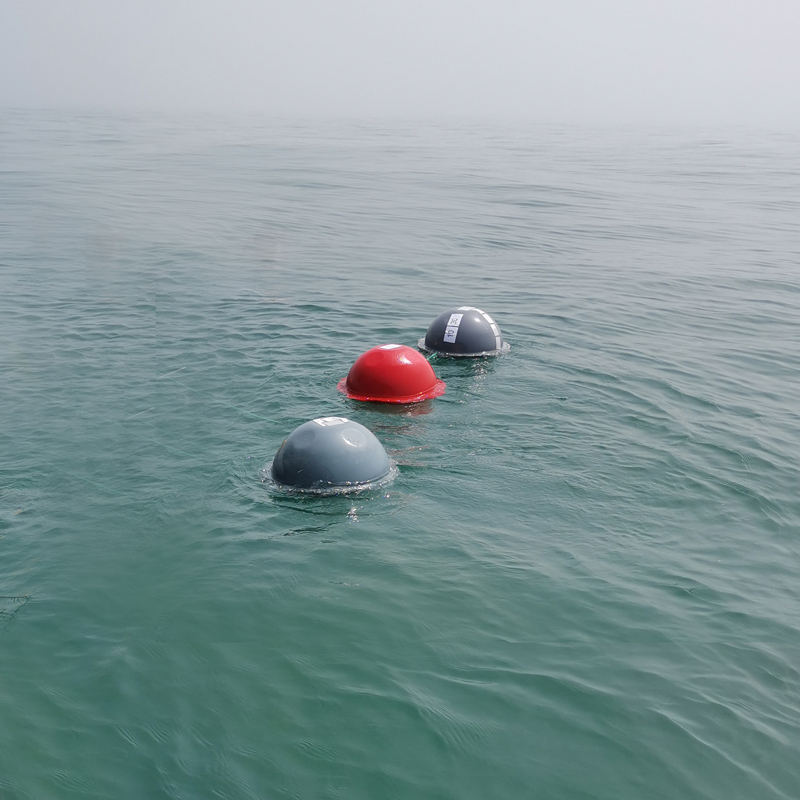

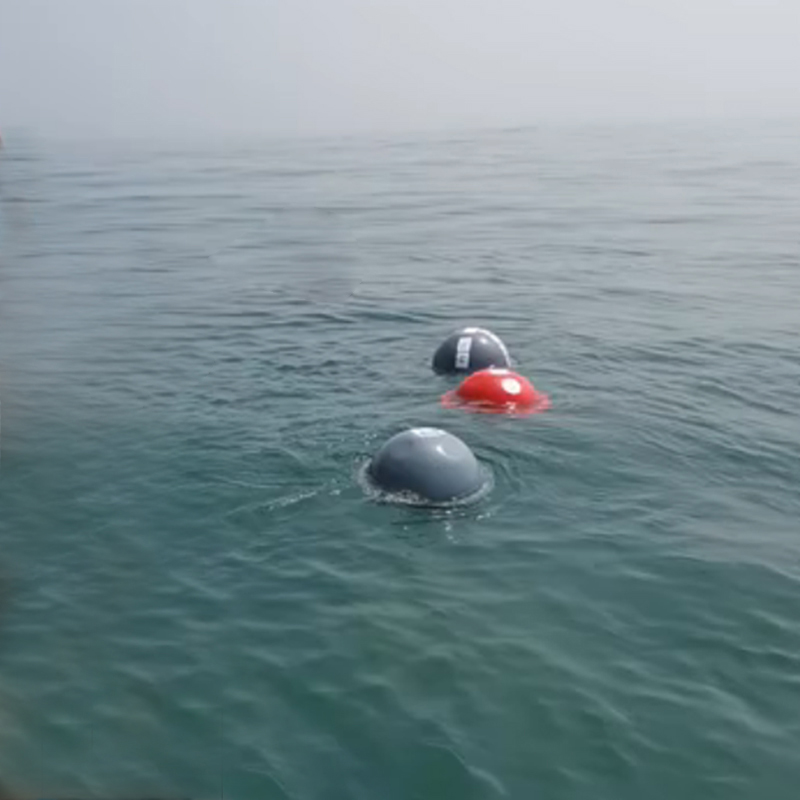

Engångsdrivboj för Lagrange (SVP-typ) – Övervakning av havsytströmmar, temperatur och salthalt,
engångs Lagrange-drivboj för havsströmsövervakning, engångshavsdriftare för marin forskning, drivboj för havsytemperatur och salthalt, GPS-havströmsdrivare, Lagrangedrifter för observation av ytströmmar, SVP-drifter för oceanografisk observation, SVP drivboj med GPS,
Tekniska parametrar
| Term: | Index |
| Storlek | φ504 mm |
| Meterail | Höghållfast modifierad polykarbonat |
| Plats via | GPS eller Beidou |
| Sändningsfrekvens. | Standard 1 timme, inställbar: 1 min~12 h |
| Tempsensor | Område: -10~50℃, noggrannhet: 0,1℃ |
| Dataöverföring | Standard Iridium (flera alternativ: Beidou/Tiantong/4G) |
| Inställnings- och testläge | Avlägsen |
| Segelbredd | φ90 cm, H:4,4 m |
| Segeldjup | 1~20m |
| Nettovikt | 12 kg |
| Driftspår | Bil |
| På/av-läge | Enkelkontakt Magne-brytare |
| Arbetstemperatur | 0℃–50℃ |
| Lagringstemperatur | -20℃–60℃ |
Havsytströmmar transporterar kontinuerligt värme, salt, näringsämnen, föroreningar och flytande material över den marina miljön. Att förstå hur dessa strömmar rör sig är därför avgörande för oceanografisk forskning, övervakning av marin miljö, väder- och klimatstudier och modellering av havscirkulationen.
Till skillnad från en fast havsövervakningsstation rör sig en Lagrange-drivande boj med det omgivande vattnet. Genom att spåra bojens geografiska position över tid kan forskare uppskatta rörelsen hos den vattenmassa i vilken bojen driver.
FrankStar engångs Lagrange-drivboj (SVP-typ) är utformad för att observera havs- och ytströmmar, temperatur och salthalt, samtidigt som bojens GPS-position registreras.
Dess engångsdesign gör den lämplig för observationsuppdrag där bojen används under en definierad period och inte behöver återvinnas efter att mätuppgiften är avslutad.
Vad är en Lagrange-drivboj?
En Lagrange-drivboj, eller havsdrifter, är en fritt drivande observationsplattform som följer det omgivande havets rörelser.
Det finns två vanliga metoder för att studera havets rörelser:
Eulerisk observation
Ett eulerskt observationssystem förblir på en fast geografisk plats och mäter hur havsförhållandena förändras över tid.
Exempel inkluderar:
Fasta bojar
Förtöjningssystem
Kustövervakningsstationer
Lagrangeobservation
En Lagrange-plattform rör sig med vattnet och registrerar observationer längs sin bana.
Exempel inkluderar:
Havsdrivare
SVP-drifters
Driftande databojar
Den viktigaste skillnaden är:
Eulerian = Observera förändringar på en fast plats
Lagrange = Observera förändringar när du rör dig med vattnet
En Lagrange-drifter ger därför värdefull information om själva vattenmassans rörelse och egenskaper.
Vad är en SVP-drifter?
SVP hänvisar vanligtvis till en Surface Velocity Program-drifterdesign som används för att observera havscirkulation nära ytan.
En drifter av SVP-typ består vanligtvis av en ytflottör och en underjordisk drogue eller motsvarande bromselement utformat för att koppla drifterns rörelse närmare den omgivande havsströmmen på målobservationsdjupet.
Detta bidrar till att minska påverkan av direkt vinddriven rörelse på ytflotten och gör att banan bättre representerar rörelsen hos det riktade vattenlagret.
Den specifika designen och implementeringsdjupet beror på produktkonfigurationen och projektets krav.
Hur fungerar en Lagrange-drivboj?
Den grundläggande observationsprocessen kan sammanfattas som:
Utplacering → Drift med havsströmmar → Sensormätning → GPS-positionering → Dataöverföring/lagring → Bananalys
Efter utplaceringen rör sig bojen genom havet.
Vid fördefinierade samplingsintervall samlar in sensorer inbyggda miljömätningar såsom:
Ytströmsrelaterad rörelse
Havsytans temperatur
Salthalt
GPS-position
Bojens position registreras tillsammans med motsvarande mätdata.
Med tiden skapar sekvensen av GPS-positioner en driftbana.
Forskare kan sedan analysera banan för att studera ytcirkulationen och vattenmassans rörelse.
Vad mäter den engångsdrivande Lagrange-bojen?
FrankStar SVP-typ drivboj är utformad kring flera viktiga oceanografiska observationer.
1. Havsytströmmar
Bojens rörelse ger information om den horisontella rörelsen hos det omgivande vattnet.
Genom att jämföra GPS-positioner över tid kan forskare beräkna bojens förskjutning och härleda information relaterad till ytströmmarnas rörelse.
Ett förenklat koncept är:
Nuvarande hastighet = Positionsförändring ÷ Tidsförändring
Den resulterande utvecklingsbanan kan avslöja:
Nuvarande riktning
Nuvarande rörelse
Drifthastighet
Rumsliga cirkulationsmönster
Den beräknade strömmen bör tolkas som representativ för drifterns målvattenlager och utplaceringsförhållanden.
2. Havsytans temperatur
Havsytemperaturen (SST) är en grundläggande oceanografisk parameter.
Temperaturobservationer längs drifterns bana kan hjälpa forskare att studera:
Fördelning av havstemperaturen
Vattenmassrörelse
Interaktion mellan hav och atmosfär
Säsongsvariationer
Marina miljöförhållanden
Eftersom bojen rör sig genom olika platser kan den ge temperaturobservationer över ett större geografiskt område än en enda fast station.
3. Salthalt
Salthalt är en annan viktig parameter för att förstå havscirkulationen.
Salinitetsmätningar kan hjälpa till att identifiera:
Olika vattenmassor
Sötvattenpåverkan
Blandningsprocesser
Havscirkulationsmönster
Förändringar i marina miljöförhållanden
Att kombinera temperatur + salthalt + plats ger betydligt mer information än att observera någon enskild parameter oberoende av varandra.
4. GPS-positionering
GPS-positionering är grundläggande för en Lagrange-drifter.
Varje observation kan kopplas till en geografisk plats och tid.
Detta gör det möjligt för forskare att rekonstruera den fullständiga driftbanan:
GPS-position 1 → GPS-position 2 → GPS-position 3 → GPS-position 4 → …
Den resulterande banan kan plottas på en karta och analyseras tillsammans med oceanografiska mätningar.
Varför kombinera ström, temperatur, salthalt och GPS?
Det största värdet av en drivande boj kommer från att kombinera flera datamängder.
Till exempel:
GPS-position + tid + temperatur + salthalt + driftrörelse
kan hjälpa forskare att avgöra:
Vart vattenmassan rörde sig
Hur snabbt det rörde sig
Hur temperaturen förändrades längs banan
Hur salthalten förändrades längs banan
Där olika vattenmassor kan interagera
Hur havsförhållandena varierar geografiskt
Detta skapar en flerdimensionell datamängd för oceanografisk analys.
Användningsområden för engångs Lagrange-drivbojar
1. Havsströmsforskning
En av de viktigaste tillämpningarna är att observera ythavets cirkulation.
Flera drifters kan placeras ut över ett observationsområde för att få en bredare bild av aktuell rörelse.
Detta kan stödja forskning om:
Ytcirkulation
Havsrörelser
Kustströmmar
Mesoskalig cirkulation
Vattentransport
2. Oceanografiska undersökningar
Lagrangeiska drifters kan komplettera observationer från fartyg och stationer.
Istället för att bara samla in data längs en förutbestämd fartygsrutt eller vid fasta stationer, tillhandahåller drifters observationer längs naturligt föränderliga banor.
Detta gör dem användbara för oceanografiska kampanjer över stora områden.
3. Övervakning av havsytans temperatur
Drifters kan tillhandahålla SST-observationer på plats som kompletterar satellitbaserade temperaturobservationer.
Observationer på plats kan vara användbara för:
Validering av satellitdata
Forskning om havstemperatur
Klimatstudier
Marin miljöövervakning
4. Studier av saltfördelning
Observationer av drivande salthalt kan hjälpa forskare att förstå hur salthalten förändras över havsregioner.
Potentiella forskningsområden inkluderar:
Sötvattentransport
Studier av flodplymer
Kustblandning
Identifiering av vattenmassa
Havscirkulation
5. Validering av havsmodell
Numeriska havsmodeller kräver observationsdata för validering och prestandabedömning.
Drifterbanor ger användbar information om ytcirkulationen.
Temperatur- och salthaltsmätningar kan ge ytterligare observationer för jämförelse med modellutfall.
Ett typiskt forskningsarbetsflöde är:
Drifterdata → Kvalitetskontroll → Trajektorianalys → Modelljämförelse → Bedömning av havscirkulationen
6. Studier av havsföroreningar och avdrift
Flytande material kan transporteras med havsströmmar.
Drifterbanor kan därför stödja forskning om rörelsen hos:
Flytande skräp
Marina föroreningar
Oljerelaterad transport
Biologiskt material
Andra ytdrivande objekt
Driftern fungerar som en observationsplattform för att förstå transportmönster snarare än att direkt mäta varje förorening i sig.
7. Observation av kustströmmar
Kustvatten upplever ofta komplex cirkulation orsakad av tidvatten, vindar, sötvatteninflöde, kustlinjens geometri och andra faktorer.
Lagrangedriftare kan användas för att undersöka hur vatten rör sig genom kustregioner.
Potentiella tillämpningar inkluderar:
Studier av kustströmmar
Forskning om flodmynningar
Övervakning av flodplymer
Kustmiljöbedömning
Forskning om marina ekosystem