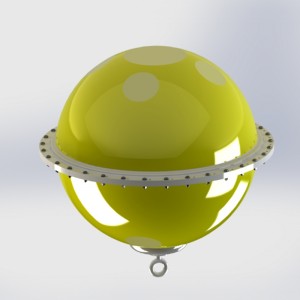
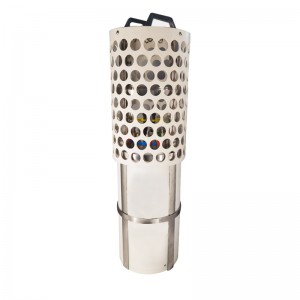
ทุ่นลอยแบบใช้แล้วทิ้ง Lagrange (ชนิด SVP) – สำหรับตรวจสอบกระแสน้ำผิวน้ำ อุณหภูมิ และความเค็ม
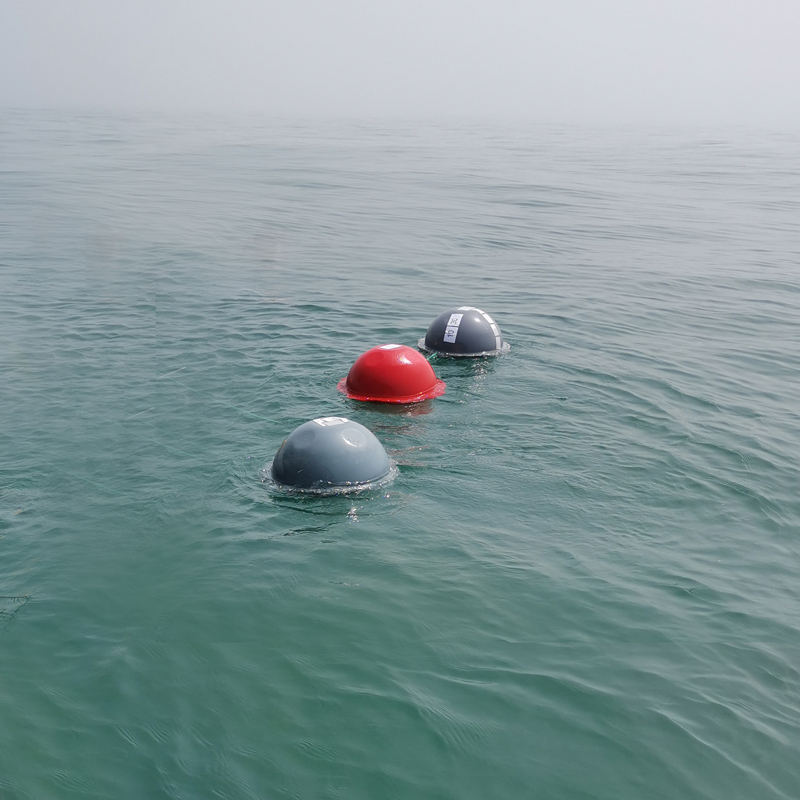

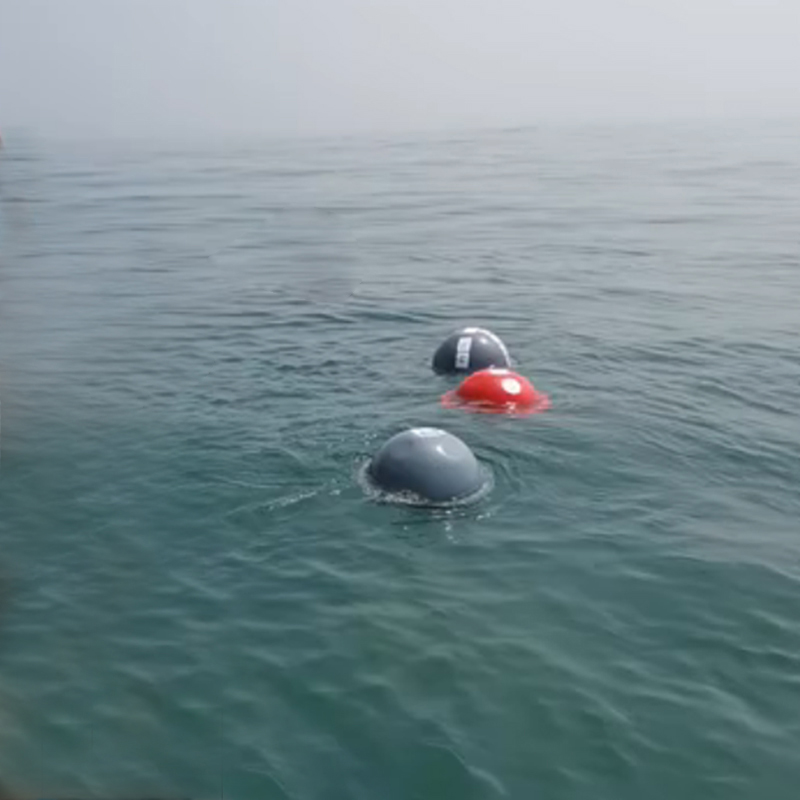

ทุ่นลอยแบบใช้แล้วทิ้ง Lagrange (ชนิด SVP) – สำหรับตรวจสอบกระแสน้ำผิวน้ำ อุณหภูมิ และความเค็มของมหาสมุทร
ทุ่นลอยแบบใช้แล้วทิ้งของลากรองจ์สำหรับตรวจสอบกระแสน้ำในมหาสมุทร, อุปกรณ์ลอยน้ำแบบใช้แล้วทิ้งสำหรับงานวิจัยทางทะเล, ทุ่นลอยสำหรับวัดอุณหภูมิและความเค็มของผิวน้ำทะเล, ทุ่นลอยกระแสน้ำในมหาสมุทรพร้อม GPS, ทุ่นลอยแบบลากรางจ์สำหรับสังเกตกระแสน้ำผิวดิน, ทุ่นลอย SVP สำหรับการสังเกตการณ์ทางสมุทรศาสตร์, ทุ่นลอย SVP พร้อม GPS,
พารามิเตอร์ทางเทคนิค
| รายการ: | ดัชนี |
| ขนาด | φ504 มม. |
| มิเตอร์ | โพลีคาร์บอเนตดัดแปลงความแข็งแรงสูง |
| ตำแหน่งผ่านทาง | ระบบ GPS หรือ เป่ยโต้ว |
| ความถี่ในการส่งสัญญาณ | ค่าเริ่มต้น 1 ชั่วโมง ปรับได้: 1 นาที ถึง 12 ชั่วโมง |
| เซ็นเซอร์อุณหภูมิ | ช่วงอุณหภูมิ: -10~50℃, ความแม่นยำ: 0.1℃ |
| การส่งข้อมูล | ค่าเริ่มต้นคือ Iridium (มีหลายตัวเลือก: Beidou/Tiantong/4G) |
| โหมดการตั้งค่าและการทดสอบ | ระยะไกล |
| แล่นเรืออย่างกว้างขวาง | เส้นผ่านศูนย์กลาง 90 ซม. ความสูง 4.4 ม. |
| ความลึกของใบเรือ | 1~20 ม. |
| น้ำหนักสุทธิ | 12 กก. |
| ร่องรอยการเคลื่อนตัว | อัตโนมัติ |
| โหมดเปิด/ปิด | สวิตช์แม่เหล็กแบบหน้าสัมผัสเดี่ยว |
| งานชั่วคราว | 0℃-50℃ |
| อุณหภูมิในการจัดเก็บ | -20℃ ถึง 60℃ |
กระแสน้ำผิวมหาสมุทรพัดพาความร้อน เกลือ สารอาหาร มลพิษ และเศษวัสดุลอยน้ำไปทั่วสภาพแวดล้อมทางทะเลอย่างต่อเนื่อง ดังนั้น การทำความเข้าใจว่ากระแสน้ำเหล่านี้เคลื่อนที่อย่างไรจึงมีความสำคัญอย่างยิ่งต่อการวิจัยทางสมุทรศาสตร์ การเฝ้าระวังสิ่งแวดล้อมทางทะเล การศึกษาเกี่ยวกับสภาพอากาศและภูมิอากาศ และการสร้างแบบจำลองการไหลเวียนของมหาสมุทร
แตกต่างจากสถานีตรวจสอบมหาสมุทรแบบคงที่ ทุ่นลอยแบบลากรางจ์จะเคลื่อนที่ไปพร้อมกับน้ำโดยรอบ การติดตามตำแหน่งทางภูมิศาสตร์ของทุ่นตลอดเวลาช่วยให้นักวิจัยสามารถประมาณการการเคลื่อนที่ของมวลน้ำที่ทุ่นลอยอยู่ได้
ทุ่นลอยแบบใช้แล้วทิ้ง FrankStar Lagrange (ชนิด SVP) ออกแบบมาเพื่อสังเกตกระแสน้ำในมหาสมุทรและผิวน้ำทะเล อุณหภูมิ และความเค็ม พร้อมทั้งบันทึกตำแหน่ง GPS ของทุ่นไปด้วย
ด้วยการออกแบบแบบใช้แล้วทิ้ง ทำให้ทุ่นนี้เหมาะสำหรับภารกิจสังเกตการณ์ที่ทุ่นถูกปล่อยใช้งานเป็นระยะเวลาที่กำหนด และไม่จำเป็นต้องเก็บกู้หลังจากเสร็จสิ้นภารกิจการวัด
ทุ่นลอยแบบลากรางจ์คืออะไร?
ทุ่นลอยแบบลากรางจ์ หรือทุ่นลอยในมหาสมุทร คือแพลตฟอร์มสังเกตการณ์ที่ลอยไปตามการเคลื่อนไหวของมหาสมุทรโดยรอบ
มีสองแนวทางหลักในการศึกษาการเคลื่อนที่ของมหาสมุทร:
การสังเกตแบบออยเลอร์
ระบบสังเกตการณ์แบบออยเลอร์จะตั้งอยู่ ณ ตำแหน่งทางภูมิศาสตร์ที่คงที่ และวัดการเปลี่ยนแปลงของสภาพมหาสมุทรเมื่อเวลาผ่านไป
ตัวอย่างเช่น:
ทุ่นลอยคงที่
ระบบจอดเรือ
สถานีตรวจสอบชายฝั่ง
การสังเกตแบบลากรางจ์
แพลตฟอร์มลากรางจ์เคลื่อนที่ไปพร้อมกับน้ำและบันทึกข้อมูลการสังเกตการณ์ตลอดเส้นทาง
ตัวอย่างเช่น:
ผู้ที่ลอยอยู่ในมหาสมุทร
นักดริฟท์ SVP
ทุ่นเก็บข้อมูลที่ลอยไปมา
ความแตกต่างที่สำคัญคือ:
ออยเลอร์ = สังเกตการเปลี่ยนแปลง ณ ตำแหน่งคงที่
ลากรางจ์ = สังเกตการเปลี่ยนแปลงขณะเคลื่อนที่ไปพร้อมกับน้ำ
ดังนั้น ทุ่นลอยแบบลากรางจ์จึงให้ข้อมูลที่มีค่าเกี่ยวกับการเคลื่อนที่และลักษณะของมวลน้ำนั้นเอง
SVP Drifter คืออะไร?
SVP โดยทั่วไปหมายถึงแบบจำลองทุ่นลอยของโครงการวัดความเร็วผิวน้ำ (Surface Velocity Program) ซึ่งใช้ในการสังเกตการไหลเวียนของกระแสน้ำในมหาสมุทรบริเวณใกล้ผิวน้ำ
โดยทั่วไปแล้ว ทุ่นลอยแบบ SVP จะประกอบด้วยทุ่นลอยบนผิวน้ำและตัวถ่วงใต้น้ำหรือองค์ประกอบต้านทานที่เทียบเท่ากัน ซึ่งออกแบบมาเพื่อเชื่อมโยงการเคลื่อนที่ของทุ่นลอยกับกระแสน้ำในมหาสมุทรโดยรอบที่ระดับความลึกเป้าหมายในการสังเกตการณ์ให้ใกล้ชิดยิ่งขึ้น
วิธีนี้ช่วยลดอิทธิพลของการเคลื่อนที่โดยตรงที่เกิดจากลมต่อทุ่นลอยบนผิวน้ำ และช่วยให้เส้นทางการเคลื่อนที่แสดงถึงการเคลื่อนที่ของชั้นน้ำเป้าหมายได้ดียิ่งขึ้น
รายละเอียดการออกแบบและความลึกของการใช้งานจะขึ้นอยู่กับการกำหนดค่าผลิตภัณฑ์และข้อกำหนดของโครงการ
ทุ่นลอยแบบลากรางจ์ทำงานอย่างไร?
กระบวนการสังเกตพื้นฐานสามารถสรุปได้ดังนี้:
การติดตั้ง → การลอยไปตามกระแสน้ำในมหาสมุทร → การวัดด้วยเซ็นเซอร์ → การระบุตำแหน่งด้วย GPS → การส่ง/จัดเก็บข้อมูล → การวิเคราะห์เส้นทาง
หลังจากปล่อยลงน้ำแล้ว ทุ่นจะเคลื่อนที่ไปในมหาสมุทร
เซ็นเซอร์บนยานจะเก็บรวบรวมข้อมูลการวัดสภาพแวดล้อมในช่วงเวลาการสุ่มตัวอย่างที่กำหนดไว้ล่วงหน้า เช่น:
การเคลื่อนไหวที่เกี่ยวข้องกับกระแสน้ำผิวดิน
อุณหภูมิผิวน้ำทะเล
ความเค็ม
ตำแหน่ง GPS
ตำแหน่งของทุ่นจะถูกบันทึกไว้พร้อมกับข้อมูลการวัดที่เกี่ยวข้อง
เมื่อเวลาผ่านไป ลำดับของตำแหน่ง GPS จะสร้างวิถีการเคลื่อนที่แบบคลาดเคลื่อน
จากนั้นนักวิจัยสามารถวิเคราะห์วิถีการเคลื่อนที่เพื่อศึกษาการไหลเวียนของผิวน้ำและการเคลื่อนที่ของมวลน้ำได้
ทุ่นลอยแบบใช้แล้วทิ้งของลากรางจ์ใช้วัดอะไร?
ทุ่นลอยน้ำแบบ FrankStar SVP ได้รับการออกแบบโดยคำนึงถึงข้อสังเกตทางสมุทรศาสตร์ที่สำคัญหลายประการ
1. กระแสน้ำผิวมหาสมุทร
การเคลื่อนที่ของทุ่นให้ข้อมูลเกี่ยวกับการเคลื่อนที่ในแนวนอนของน้ำโดยรอบ
ด้วยการเปรียบเทียบตำแหน่ง GPS ในช่วงเวลาต่างๆ นักวิจัยสามารถคำนวณการเคลื่อนที่ของทุ่นและได้ข้อมูลที่เกี่ยวข้องกับการเคลื่อนที่ของกระแสน้ำบนผิวน้ำได้
แนวคิดแบบง่ายๆ คือ:
ความเร็วปัจจุบัน = การเปลี่ยนแปลงตำแหน่ง ÷ การเปลี่ยนแปลงเวลา
เส้นทางการเคลื่อนที่ที่เกิดขึ้นสามารถเปิดเผยสิ่งต่อไปนี้:
ทิศทางปัจจุบัน
การเคลื่อนไหวปัจจุบัน
ความเร็วในการดริฟท์
รูปแบบการหมุนเวียนเชิงพื้นที่
กระแสน้ำที่คำนวณได้ควรตีความว่าเป็นตัวแทนของชั้นน้ำเป้าหมายและสภาวะการติดตั้งทุ่นลอย
2. อุณหภูมิผิวน้ำทะเล
อุณหภูมิพื้นผิวทะเล (SST) เป็นพารามิเตอร์ทางสมุทรศาสตร์พื้นฐาน
การสังเกตการณ์อุณหภูมิตลอดเส้นทางการเคลื่อนที่ของทุ่นลอยน้ำสามารถช่วยให้นักวิจัยศึกษาเรื่องต่างๆ ได้ดังนี้:
การกระจายอุณหภูมิของมหาสมุทร
การเคลื่อนที่ของมวลน้ำ
ปฏิสัมพันธ์ระหว่างมหาสมุทรและบรรยากาศ
ความผันแปรตามฤดูกาล
สภาพแวดล้อมทางทะเล
เนื่องจากทุ่นเคลื่อนที่ไปยังสถานที่ต่างๆ จึงสามารถให้ข้อมูลการวัดอุณหภูมิในพื้นที่ทางภูมิศาสตร์ที่กว้างกว่าสถานีคงที่แห่งเดียว
3. ความเค็ม
ความเค็มเป็นอีกหนึ่งพารามิเตอร์สำคัญในการทำความเข้าใจการไหลเวียนของกระแสน้ำในมหาสมุทร
การวัดค่าความเค็มสามารถช่วยระบุสิ่งต่อไปนี้ได้:
มวลน้ำที่แตกต่างกัน
อิทธิพลของน้ำจืด
กระบวนการผสม
รูปแบบการไหลเวียนของมหาสมุทร
การเปลี่ยนแปลงของสภาพแวดล้อมทางทะเล
การนำอุณหภูมิ ความเค็ม และตำแหน่งที่ตั้งมาพิจารณาร่วมกัน จะให้ข้อมูลมากกว่าการสังเกตเพียงพารามิเตอร์ใดพารามิเตอร์หนึ่งเพียงอย่างเดียวอย่างมีนัยสำคัญ
4. ตำแหน่ง GPS
การระบุตำแหน่งด้วย GPS เป็นสิ่งสำคัญอย่างยิ่งสำหรับยานลอยตัวแบบลากรางจ์
ข้อมูลแต่ละส่วนสามารถเชื่อมโยงกับตำแหน่งทางภูมิศาสตร์และเวลาได้
วิธีนี้ช่วยให้นักวิจัยสามารถสร้างเส้นทางการเคลื่อนที่แบบลอยตัวได้อย่างสมบูรณ์:
ตำแหน่ง GPS 1 → ตำแหน่ง GPS 2 → ตำแหน่ง GPS 3 → ตำแหน่ง GPS 4 → …
สามารถนำเส้นทางการเคลื่อนที่ที่ได้ไปพล็อตลงบนแผนที่และวิเคราะห์ควบคู่ไปกับการวัดทางสมุทรศาสตร์ได้
เหตุใดจึงต้องนำข้อมูลกระแสน้ำ อุณหภูมิ ความเค็ม และ GPS มาใช้ร่วมกัน?
คุณค่าสูงสุดของทุ่นลอยน้ำมาจากการนำชุดข้อมูลหลายชุดมาผสานรวมกัน
ตัวอย่างเช่น:
ตำแหน่ง GPS + เวลา + อุณหภูมิ + ความเค็ม + การเคลื่อนที่ตามกระแสน้ำ
สามารถช่วยให้นักวิจัยระบุสิ่งต่อไปนี้ได้:
บริเวณที่มวลน้ำเคลื่อนที่
มันเคลื่อนที่เร็วมาก
การเปลี่ยนแปลงของอุณหภูมิตลอดเส้นทาง
ความเค็มเปลี่ยนแปลงอย่างไรตลอดเส้นทาง
ในบริเวณที่มวลน้ำต่าง ๆ อาจเกิดปฏิสัมพันธ์กัน
สภาพมหาสมุทรแตกต่างกันไปตามภูมิศาสตร์อย่างไร
ซึ่งจะสร้างชุดข้อมูลหลายมิติสำหรับการวิเคราะห์ทางสมุทรศาสตร์
การประยุกต์ใช้งานทุ่นลอยลากรางจ์แบบใช้แล้วทิ้ง
1. การวิจัยกระแสน้ำในมหาสมุทร
หนึ่งในแอปพลิเคชันหลักคือการสังเกตการไหลเวียนของกระแสน้ำในมหาสมุทรบริเวณผิวน้ำ
สามารถติดตั้งทุ่นลอยหลายตัวทั่วพื้นที่สังเกตการณ์เพื่อให้ได้มุมมองที่กว้างขึ้นเกี่ยวกับการเคลื่อนไหวของกระแสน้ำ
สิ่งนี้สามารถสนับสนุนการวิจัยในด้านต่างๆ ดังนี้:
การไหลเวียนบนพื้นผิว
กระแสน้ำวนในมหาสมุทร
กระแสน้ำชายฝั่ง
การไหลเวียนระดับกลาง
การเคลื่อนย้ายมวลน้ำ
2. การสำรวจทางสมุทรศาสตร์
ทุ่นลอยแบบลากรางจ์สามารถใช้เสริมการสังเกตการณ์จากเรือและสถานีประจำที่ได้
แทนที่จะเก็บข้อมูลเฉพาะตามเส้นทางเดินเรือที่กำหนดไว้ล่วงหน้าหรือที่สถานีคงที่ อุปกรณ์ลอยน้ำจะให้ข้อมูลการสังเกตการณ์ตามเส้นทางที่เปลี่ยนแปลงไปตามธรรมชาติ
จึงทำให้มีประโยชน์สำหรับโครงการสำรวจทางสมุทรศาสตร์ในพื้นที่ขนาดใหญ่
3. การตรวจสอบอุณหภูมิผิวน้ำทะเล
อุปกรณ์ตรวจวัดแบบลอยตัวสามารถให้ข้อมูลการสังเกตอุณหภูมิพื้นผิวทะเล ณ จุดเกิดเหตุ ซึ่งเป็นการเสริมข้อมูลการสังเกตอุณหภูมิจากดาวเทียม
การสังเกตการณ์ในสถานที่จริงมีประโยชน์ในด้านต่างๆ ดังนี้:
การตรวจสอบความถูกต้องของข้อมูลดาวเทียม
การวิจัยอุณหภูมิของมหาสมุทร
การศึกษาด้านสภาพภูมิอากาศ
การตรวจสอบสิ่งแวดล้อมทางทะเล
4. การศึกษาการกระจายตัวของความเค็ม
การสังเกตความเค็มที่เปลี่ยนแปลงไปตามกระแสน้ำสามารถช่วยให้นักวิจัยเข้าใจว่าความเค็มเปลี่ยนแปลงไปอย่างไรในแต่ละภูมิภาคของมหาสมุทร
ขอบเขตการวิจัยที่เป็นไปได้ ได้แก่:
การขนส่งน้ำจืด
การศึกษาเกี่ยวกับมลพิษจากแม่น้ำ
การผสมผสานชายฝั่ง
การระบุมวลน้ำ
การหมุนเวียนของมหาสมุทร
5. การตรวจสอบความถูกต้องของแบบจำลองมหาสมุทร
แบบจำลองมหาสมุทรเชิงตัวเลขจำเป็นต้องใช้ข้อมูลจากการสังเกตการณ์เพื่อตรวจสอบความถูกต้องและประเมินประสิทธิภาพ
เส้นทางการเคลื่อนที่ของวัตถุลอยน้ำให้ข้อมูลที่เป็นประโยชน์เกี่ยวกับการไหลเวียนของกระแสน้ำบนผิวน้ำ
การวัดอุณหภูมิและความเค็มสามารถให้ข้อมูลเพิ่มเติมเพื่อนำไปเปรียบเทียบกับผลลัพธ์จากแบบจำลองได้
ขั้นตอนการทำงานวิจัยโดยทั่วไปมีดังนี้:
ข้อมูลจากทุ่นลอย → การควบคุมคุณภาพ → การวิเคราะห์วิถีการเคลื่อนที่ → การเปรียบเทียบแบบจำลอง → การประเมินการไหลเวียนของมหาสมุทร
6. มลพิษทางทะเลและการศึกษาเกี่ยวกับการเคลื่อนตัวของตะกอน
วัสดุลอยน้ำสามารถถูกพัดพาไปโดยกระแสน้ำในมหาสมุทรได้
ดังนั้น เส้นทางการเคลื่อนที่ของวัตถุลอยน้ำจึงสามารถสนับสนุนการวิจัยเกี่ยวกับการเคลื่อนที่ของ:
เศษซากลอยน้ำ
มลพิษทางทะเล
การขนส่งที่เกี่ยวข้องกับน้ำมัน
วัสดุชีวภาพ
วัตถุลอยน้ำอื่นๆ
อุปกรณ์ลอยน้ำนี้ทำหน้าที่เป็นแพลตฟอร์มสังเกตการณ์เพื่อทำความเข้าใจรูปแบบการขนส่ง แทนที่จะวัดมลพิษแต่ละชนิดโดยตรง
7. การสังเกตการณ์กระแสน้ำชายฝั่ง
น่านน้ำชายฝั่งมักมีการไหลเวียนที่ซับซ้อนซึ่งเกิดจากน้ำขึ้นน้ำลง ลม การไหลเข้าของน้ำจืด รูปทรงของชายฝั่ง และปัจจัยอื่นๆ
สามารถติดตั้งทุ่นลอยแบบลากรางจ์เพื่อศึกษาการเคลื่อนที่ของน้ำในบริเวณชายฝั่งได้
ตัวอย่างการใช้งานที่เป็นไปได้ ได้แก่:
การศึกษาเกี่ยวกับกระแสน้ำชายฝั่ง
การวิจัยปากแม่น้ำ
การตรวจสอบมลพิษจากแม่น้ำ
การประเมินผลกระทบสิ่งแวดล้อมชายฝั่ง
การวิจัยระบบนิเวศทางทะเล