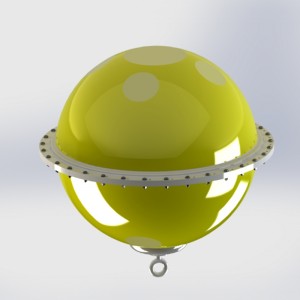
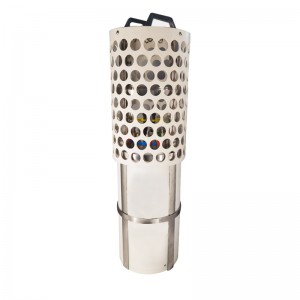
Boue Lagrange jetab ki ka dérive (tip SVP) – Siveyans kouran, tanperati ak salinite sou sifas oseyan an
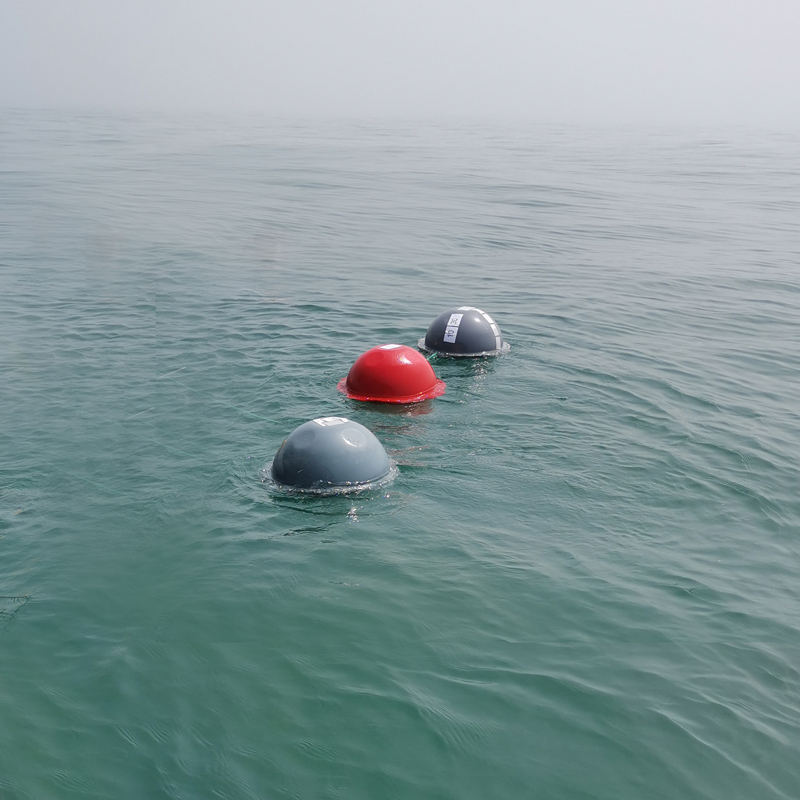

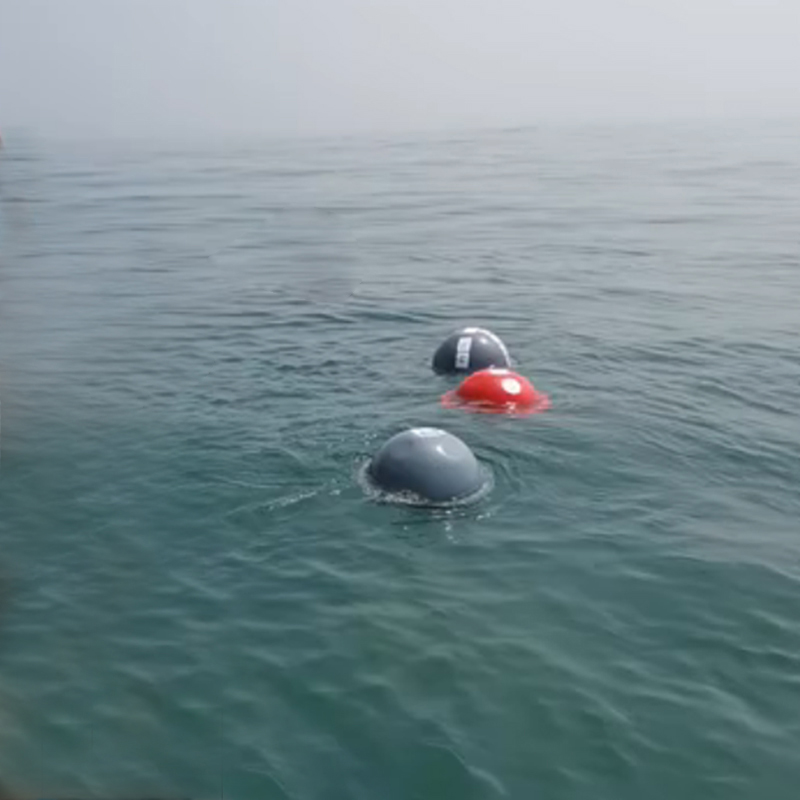

Boue Lagrange jetab ki ka dérive (tip SVP) – Siveyans kouran sifas oseyan an, tanperati ak salinite,
Bouy Lagrange jetab pou siveyans kouran oseyanik, drift oseyan jetab pou rechèch maren, bouy k ap flote pou tanperati sifas lanmè ak salinite, GPS pou derive kouran oseyanik, Lagrangian drifter pou obsèvasyon kouran sifas, SVP drifter pou obsèvasyon oseyanografik, Bouy dérivant SVP ak GPS,
Paramèt teknik
| Tèm: | Endèks |
| Gwosè | φ504mm |
| Metrèl | Polikarbonat modifye ki gen gwo fòs |
| Kote atravè | GPS oubyen Beidou |
| Frekans transmisyon. | Defo 1 èdtan, reglabl: 1 min ~ 12 èdtan |
| Capteur Tanperati | Ranje: -10 ~ 50 ℃, presizyon: 0.1 ℃ |
| Transmisyon done | Iridium defo (plizyè opsyon: Beidou/Tiantong/4G) |
| Mòd mete ak tès | Adistans |
| Vwal lajè | φ90 cm, Wotè:4.4m |
| Pwofondè vwal la | 1 ~ 20 mèt |
| Pwa nèt | 12Kg |
| Tras drift | Oto |
| Mòd limen/etenn | Chanjman mayetik kontak sèl |
| Tanperati Travay | 0℃-50℃ |
| Tanperati Depo | -20℃-60℃ |
Kouran sifas oseyan yo kontinyèlman transpòte chalè, sèl, eleman nitritif, polisyon, ak materyèl k ap flote atravè anviwònman maren an. Konprann kijan kouran sa yo deplase esansyèl pou rechèch oseyanografik, siveyans anviwònman maren, etid metewolojik ak klima, ak modèl sikilasyon oseyan an.
Kontrèman ak yon estasyon siveyans oseyanik fiks, yon bouy Lagrangian k ap flote deplase avèk dlo ki antoure a. Lè chèchè yo swiv pozisyon jewografik bouy la sou tan, yo ka estime mouvman mas dlo kote bouy la ap flote a.
Bouy Lagrange Dépotab FrankStar la (Kalite SVP) fèt pou obsève kouran, tanperati ak salinite nan oseyan ak sifas lanmè, tout pandan y ap anrejistre pozisyon GPS bouy la.
Konsepsyon jetab li fè li apwopriye pou misyon obsèvasyon kote bouy la deplwaye pou yon peryòd defini epi li pa bezwen rekipere apre li fin fè travay mezi li.
Ki sa ki yon boue dérivant Lagrangian?
Yon bouy Lagrangian k ap dérive, oubyen yon bouy oseyanik k ap dérive, se yon platfòm obsèvasyon k ap dérive lib ki swiv mouvman oseyan ki antoure l la.
Gen de apwòch komen pou etidye mouvman oseyan an:
Obsèvasyon Euleryen
Yon sistèm obsèvasyon Euleryen rete nan yon kote jewografik fiks epi li mezire kijan kondisyon oseyan yo chanje sou tan.
Men kèk egzanp:
Boue fiks yo
Sistèm amaraj
Estasyon siveyans kotyè yo
Obsèvasyon Lagranjyen
Yon platfòm Lagrangian deplase avèk dlo a epi anrejistre obsèvasyon sou trajektwa li.
Men kèk egzanp:
Moun k ap flote oseyan yo
SVP drifters
Bouy done k ap flote
Diferans prensipal la se:
Euleryen = Obsève chanjman nan yon kote fiks
Lagranjan = Obsève chanjman yo pandan w ap deplase avèk dlo a
Se poutèt sa, yon drifter Lagrangian bay enfòmasyon enpòtan sou mouvman ak karakteristik mas dlo a li menm.
Ki sa ki yon SVP Drifter?
SVP souvan refere a yon konsepsyon drifter Pwogram Vitès Sifas ki itilize pou obsève sikilasyon oseyan an toupre sifas la.
Yon drifter tip SVP tipikman konsiste de yon flote sifas ak yon droge anba tè oswa yon eleman trennen ekivalan ki fèt pou makonnen mouvman drifter la pi byen ak kouran oseyan ki antoure a nan pwofondè obsèvasyon sib la.
Sa ede diminye enfliyans mouvman dirèk van an sou sifas dlo a ki flote epi li pèmèt trajektwa a pi byen reprezante mouvman kouch dlo sib la.
Konsepsyon espesifik ak pwofondè deplwaman an depann de konfigirasyon pwodwi a ak egzijans pwojè a.
Kijan yon boue dérivant Lagrangian fonksyone?
Pwosesis obsèvasyon debaz la ka rezime jan sa a:
Deplwaman → Derive avèk Kouran Oseyan an → Mezi Capteur → Pozisyonman GPS → Transmisyon/Depo Done → Analiz Trajektwa
Apre deplwaman an, bouy la deplase nan oseyan an.
Nan entèval echantiyonaj predefini, detèktè entegre yo kolekte mezi anviwònman tankou:
Mouvman ki gen rapò ak kouran sifas
Tanperati sifas lanmè a
Salinite
Pozisyon GPS
Yo anrejistre pozisyon bouy la ansanm ak done mezi ki koresponn yo.
Avèk tan, sekans pozisyon GPS yo kreye yon trajektwa derive.
Apre sa, chèchè yo ka analize trajektwa a pou etidye sikilasyon sifas la ak mouvman mas dlo a.
Kisa boue Lagrange jetab la mezire?
Bouy dérivant tip FrankStar SVP a fèt alantou plizyè obsèvasyon oseyanografik kle.
1. Kouran sifas oseyan an
Mouvman bouy la bay enfòmasyon sou mouvman orizontal dlo ki antoure a.
Lè yo konpare pozisyon GPS yo sou tan, chèchè yo ka kalkile deplasman bouy la epi jwenn enfòmasyon ki gen rapò ak mouvman kouran sifas la.
Yon konsèp senplifye se:
Vitès aktyèl = Chanjman nan pozisyon ÷ Chanjman nan tan
Trajektwa ki kapab lakòz la ka revele:
Direksyon aktyèl la
Mouvman aktyèl la
Vitès drift
Modèl sikilasyon espasyal yo
Yo ta dwe entèprete kouran ki kalkile a kòm yon reprezantan kouch dlo sib drifter a ak kondisyon deplwaman li yo.
2. Tanperati sifas lanmè a
Tanperati sifas lanmè a (SST) se yon paramèt oseyanografik fondamantal.
Obsèvasyon tanperati yo sou trajektwa drifter a ka ede chèchè yo etidye:
Distribisyon tanperati oseyan an
Mouvman mas dlo
Entèraksyon oseyan-atmosfè
Varyabilite sezonye
Kondisyon anviwònman marin yo
Paske bouy la deplase nan diferan kote, li ka bay obsèvasyon tanperati atravè yon zòn jewografik ki pi laj pase yon sèl estasyon fiks.
3. Salinite
Salinite se yon lòt paramèt enpòtan pou konprann sikilasyon oseyan an.
Mezi salinite ka ede idantifye:
Diferan mas dlo
Enfliyans dlo dous
Pwosesis melanj
Modèl sikilasyon oseyan an
Chanjman nan kondisyon anviwònman maren yo
Konbine tanperati + salinite + kote a bay plis enfòmasyon pase obsève nenpòt paramèt poukont li.
4. Kote GPS la ye
Pozisyonman GPS se fondamantal pou yon Lagrangian drifter.
Chak obsèvasyon ka asosye avèk yon kote jewografik ak yon lè.
Sa pèmèt chèchè yo rekonstwi trajektwa dérivasyon konplè a:
Pozisyon GPS 1 → Pozisyon GPS 2 → Pozisyon GPS 3 → Pozisyon GPS 4 → …
Yo ka trase trajektwa ki kapab lakòz la sou yon kat epi analize li ansanm ak mezi oseanografik yo.
Poukisa pou nou konbine kouran, tanperati, salinite ak GPS?
Pi gwo valè yon bouy k ap dérive soti nan konbine plizyè ansanm done.
Pa egzanp:
Kote GPS + Tan + Tanperati + Salinite + Mouvman Drift
ka ede chèchè yo detèmine:
Kote mas dlo a te deplase a
Ki jan li te deplase vit
Kijan tanperati a chanje sou trajektwa a
Kijan salinite a chanje sou trajektwa a
Kote diferan mas dlo ka kominike
Kijan kondisyon oseyan yo varye jewografikman
Sa kreye yon ansanm done miltidimansyonèl pou analiz oseanografik.
Aplikasyon Boue Lagrange Jetab yo
1. Rechèch sou kouran oseyanik
Youn nan prensipal aplikasyon yo se obsève sikilasyon oseyan an sifas.
Yo ka deplwaye plizyè drifter atravè yon zòn obsèvasyon pou jwenn yon vi pi laj sou mouvman aktyèl la.
Sa ka sipòte rechèch sou:
Sikilasyon sifas
Toubiyon oseyan yo
Kouran kotyè yo
Sikilasyon mezoskal
Transpò mas dlo
2. Sondaj Oseyanografik
Dérivatè Lagrangian yo ka konplete obsèvasyon ki baze sou bato ak estasyon fiks.
Olye pou yo kolekte done sèlman sou yon wout bato predetèmine oswa nan estasyon fiks, bato ki dérive yo bay obsèvasyon sou trajektwa ki evolye natirèlman.
Sa fè yo itil pou kanpay oseyanografik sou gwo zòn.
3. Siveyans Tanperati Sifas Lanmè a
Drifters ka bay obsèvasyon SST in situ ki konplete obsèvasyon tanperati ki baze sou satelit.
Obsèvasyon in situ yo kapab itil pou:
Validasyon done satelit
Rechèch sou tanperati oseyan an
Etid sou klima
siveyans anviwònman marin
4. Etid sou Distribisyon Salinite
Obsèvasyon salinite k ap derive a ka ede chèchè yo konprann kijan salinite chanje atravè rejyon oseyanik yo.
Domèn rechèch potansyèl yo enkli:
Transpò dlo dous
Etid sou panach rivyè yo
Melanj kotyè
Idantifikasyon mas dlo
Sikilasyon oseyan an
5. Validasyon Modèl Oseyan an
Modèl oseyanik nimerik yo bezwen done obsèvasyonèl pou validasyon ak evalyasyon pèfòmans.
Trajektwa dlo k ap flote yo bay enfòmasyon itil sou sikilasyon sifas la.
Mezi tanperati ak salinite yo ka bay plis obsèvasyon pou konparezon ak rezilta modèl yo.
Yon pwosesis rechèch tipik se:
Done sou bato ki ap dérive → Kontwòl kalite → Analiz trajektwa → Konparezon modèl → Evalyasyon sikilasyon oseyanik
6. Polisyon Marin ak Etid sou Dérivasyon
Kouran oseyan yo ka transpòte materyèl ki flote yo.
Trajektwa drifter yo ka sipòte rechèch sou mouvman:
Debri k ap flote
Polisyon maren yo
Transpò ki gen rapò ak petwòl
Materyèl byolojik
Lòt objè k ap flote sou sifas la
Drifter a aji kòm yon platfòm obsèvasyon pou konprann modèl transpò olye pou l mezire chak polisyon dirèkteman.
7. Obsèvasyon Kouran Kotyè
Dlo kotyè yo souvan fè eksperyans sikilasyon konplèks ki koze pa mare, van, aport dlo dous, jeyometri litoral la ak lòt faktè.
Yo ka deplwaye dérivatè Lagrangian pou envestige kijan dlo deplase nan rejyon kotyè yo.
Aplikasyon potansyèl yo enkli:
Etid sou kouran kotyè yo
Rechèch sou estyè
siveyans panach rivyè
Evalyasyon anviwònman kotyè
Rechèch sou ekosistèm marin