
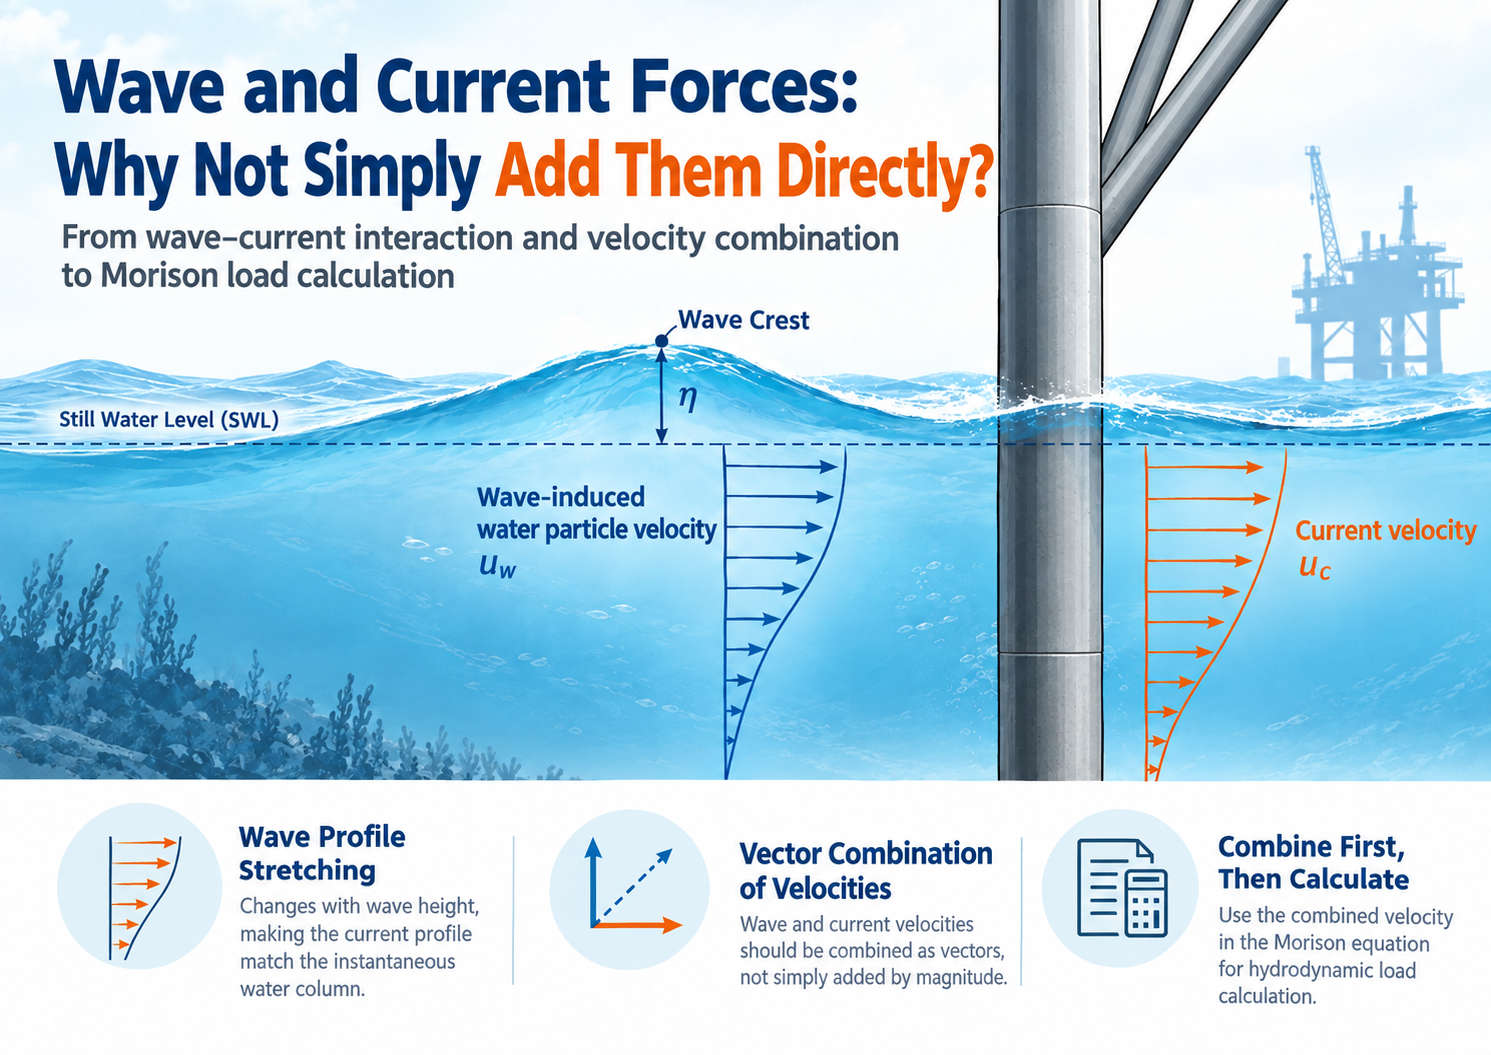
તરંગ અને વર્તમાન ભારનું સંયોજન: શા માટે તેમને ફક્ત ઉમેરી શકાતા નથી?
તરંગ અને વર્તમાન લોડિંગને ફક્ત બે સ્વતંત્ર લોડ તરીકે ગણવા જોઈએ નહીં જેની ગણતરી અલગથી કરવામાં આવે છે અને પછી એકસાથે ઉમેરવામાં આવે છે.ઓફશોર સ્ટ્રક્ચરલ વિશ્લેષણમાં, સાચો અભિગમ એ છે કે પહેલા સમાન સ્થાન અને સમયે તરંગો અને પ્રવાહોને કારણે થતી સ્થાનિક જળ-કણોની ગતિ નક્કી કરવી, તેમના વેગ ઘટકોને સુસંગત સંકલન પ્રણાલીમાં જોડવા, અને પછી પરિણામી હાઇડ્રોડાયનેમિક બળની ગણતરી કરવી.
આ તફાવત ખાસ કરીને મોટા તરંગો, મજબૂત પ્રવાહો અને જટિલ પ્રવાહ પ્રોફાઇલ્સના સંપર્કમાં આવતા ઓફશોર માળખાં માટે મહત્વપૂર્ણ બની જાય છે. તે ગણતરી કરેલ ડ્રેગ ફોર્સને નોંધપાત્ર રીતે અસર કરી શકે છે, ખાસ કરીને જ્યારે મોરિસન સમીકરણનો ઉપયોગ પાતળા ટ્યુબ્યુલર સભ્યો માટે થાય છે.
આ લેખ પાછળના એન્જિનિયરિંગ સિદ્ધાંતો સમજાવે છેSACS માં તરંગ-વર્તમાન ક્રિયાપ્રતિક્રિયા, વર્તમાન પ્રોફાઇલ સ્ટ્રેચિંગ, વેલોસિટી વેક્ટર સંયોજન, મોરિસન ડ્રેગ ફોર્સ અને તરંગ-વર્તમાન લોડ મોડેલિંગ.
૧. તરંગ અને વર્તમાન ભાર હંમેશા સીધા કેમ ઉમેરી શકાતા નથી
ઓફશોર સ્ટ્રક્ચરલ વિશ્લેષણમાં એક સામાન્ય અભિગમ એ છે કે તરંગ ભાર અને વર્તમાન ભારની સ્વતંત્ર રીતે ગણતરી કરવી અને પછી પરિણામી બળોને એકસાથે ઉમેરવા.
જોકે, આ જરૂરી નથી કે તે માળખા પરના વાસ્તવિક હાઇડ્રોડાયનેમિક લોડિંગનું પ્રતિનિધિત્વ કરે.
મૂળભૂત પ્રશ્ન એ છે કે:
તે જ સ્થાન પર અને તે જ ક્ષણે માળખાકીય સભ્યની આસપાસ પાણીનો વાસ્તવિક વેગ કેટલો છે?
પાણીમાં તરંગ-પ્રેરિત વેગ અને પ્રવાહ વેગ એકસાથે અસ્તિત્વ ધરાવે છે. તેથી, સ્થાનિક પાણીનો વેગ સૌ પ્રથમ તેમના વેગ વેક્ટર્સને જોડીને સ્થાપિત કરવો જોઈએ. પરિણામી વેગનો ઉપયોગ હાઇડ્રોડાયનેમિક બળની ગણતરી કરવા માટે થાય છે.
આ ખાસ કરીને માટે મહત્વપૂર્ણ છેમોરિસન સમીકરણનો ડ્રેગ ઘટક, કારણ કે ખેંચાણ બળ સાપેક્ષ વેગના વર્ગના પ્રમાણસર છે.
તેથી:
પહેલા પર્યાવરણીય વેગનું સંયોજન અને પછી હાઇડ્રોડાયનેમિક બળની ગણતરી સામાન્ય રીતે તરંગ અને વર્તમાન બળોની સ્વતંત્ર રીતે ગણતરી કરવા અને પછી પરિણામો ઉમેરવા સમાન નથી.
2. સ્થિર પાણીના સ્તર ઉપર પ્રવાહ ક્યાંથી આવે છે?
તોફાનની સ્થિતિમાં સ્થિત એક ઓફશોર માળખાનો વિચાર કરો જ્યાં:
- સ્થિર પાણીનું સ્તર આ રીતે વ્યાખ્યાયિત થયેલ છેઝેડ = 0
- પાણીની ઊંડાઈ છે૮૦ મી.
- ઇનપુટ કરંટ પ્રોફાઇલ ફક્ત સ્થિર પાણીના સ્તર સુધી જ વ્યાખ્યાયિત થયેલ છે.
- તરંગની ટોચ પહોંચે છેη = +8 મીટર
જ્યારે તરંગ ટોચ રચનામાંથી પસાર થાય છે, ત્યારે તાત્કાલિક મુક્ત સપાટી +8 મીટર સુધી વધે છે.
એક માળખાકીય સભ્ય જે અહીં સ્થિત છેz = +4 મીટરતેથી તે અસ્થાયી રૂપે ડૂબી ગયું છે.
પરંતુ મૂળ વર્તમાન પ્રોફાઇલ +4 મીટર પર સીધા જ વર્તમાન વેગ પ્રદાન કરતી નથી કારણ કે મૂળ પ્રોફાઇલ ફક્ત સ્થિર પાણીના સ્તર સુધી જ વ્યાખ્યાયિત કરવામાં આવી હતી.
તેથી, એન્જિનિયરિંગ સમસ્યા વર્તમાન નક્કી કરવાની નથીતરંગની ટોચ ઉપર. તેના બદલે, તે પ્રદેશમાં વર્તમાન વેગ નક્કી કરવા માટે છે જે:
સ્થિર પાણીના સ્તરથી ઉપર પરંતુ તાત્કાલિક તરંગ સપાટીથી નીચે.
એક એન્જિનિયરિંગ અભિગમ એ છે કે વર્તમાન પ્રોફાઇલને તાત્કાલિક મુક્ત-સપાટી ઊંચાઈ અનુસાર રૂપાંતરિત કરવામાં આવે. વર્તમાન પ્રોફાઇલ અસરકારક રીતે ખેંચાય છે અથવા સંકુચિત થાય છે જેથી:
- સમુદ્રતળ સમુદ્રતળ સાથે સંકળાયેલું રહે છે
- તાત્કાલિક તરંગ સપાટી મૂળ વર્તમાન પ્રોફાઇલની ઉપરની સીમાને અનુરૂપ છે.
આ તાત્કાલિક ભીના થયેલા પ્રદેશમાં સતત પ્રવાહ વેગ વિતરણ પૂરું પાડે છે.
૩. વર્તમાન પ્રોફાઇલ સ્ટ્રેચિંગ: સ્થાનિક ઊંચાઈનું મેપિંગ
વર્તમાન પ્રોફાઇલ સ્ટ્રેચિંગનો અર્થ ફક્ત દરેક વર્તમાન વેગને સ્કેલિંગ પરિબળ દ્વારા ગુણાકાર કરવા તરીકે ન કરવો જોઈએ.
મુખ્ય કામગીરી એ છે કેમૂળ વર્તમાન પ્રોફાઇલમાં અનુરૂપ સંદર્ભ ઊંચાઈ સાથે વર્તમાન માળખાકીય ઊંચાઈનો નકશો બનાવો., અને પછી તે મેપ કરેલી સ્થિતિમાંથી વર્તમાન વેગ મેળવો.
સરળ રેખીય ખેંચાણ અભિગમ માટે, સંબંધને આ રીતે વ્યક્ત કરી શકાય છે:
z' = -d + (z + d) × d / (d + η)
ક્યાં:
- d= તોફાની પાણીની ઊંડાઈ
- η= તાત્કાલિક તરંગ ઊંચાઈ
- z= માળખાકીય સ્થાન પર વર્તમાન ઊંચાઈ
- ઝેડ'= મૂળ વર્તમાન પ્રોફાઇલમાં મેપ કરેલ ઊંચાઈ
માટે સમાન વર્ટિકલ રેફરન્સ સિસ્ટમનો ઉપયોગ થવો જોઈએz, z' અને η, ઉપર તરફના હકારાત્મક મૂલ્યો સાથે.
ઉદાહરણ તરીકે, ધારો કે:
- પાણીની ઊંડાઈ:d = 80 મીટર
- મોજાની ઊંચાઈ:η = +8 મીટર
મેપિંગ નીચે મુજબ દર્શાવી શકાય છે:
| વર્તમાન ઊંચાઈ z | સંદર્ભ ઊંચાઈ z' | વર્તમાન પ્રોફાઇલ અર્થઘટન |
|---|---|---|
| −80 મી | −80 મી | મૂળ પ્રોફાઇલના તળિયે સમુદ્રતળ રહે છે |
| +૪ મી | આશરે -૩.૬૪ મીટર | મૂળ પાણીના સ્તરથી આશરે 3.64 મીટર નીચેથી વર્તમાન વેગ લો. |
| +8 મી | 0 મી | ત્વરિત તરંગ સપાટી મૂળ પ્રોફાઇલની ટોચને અનુરૂપ છે |
આનો અર્થ એ થાય કે વર્તમાન વેગz = +4 મીટરમૂળ વર્તમાન પ્રોફાઇલનું આશરે મૂલ્યાંકન કરીને મેળવવામાં આવે છેz' = −3.64 મીટર.
વર્તમાન વેગ ઇન્ટરપોલેશનનું ઉદાહરણ
ધારો કે મૂળ વર્તમાન પ્રોફાઇલમાં છે:
- z = 0 મીટર પર વર્તમાન વેગ:૧.૫ મી/સેકન્ડ
- z = −20 મીટર પર વર્તમાન વેગ:૧.૨ મી/સેકન્ડ
જો રેખીય પ્રક્ષેપનો ઉપયોગ કરવામાં આવે, તો આ બે મૂલ્યોમાંથી આશરે −3.64 મીટર પર મેપ કરેલ વેગ મેળવી શકાય છે.
મહત્વનો મુદ્દો એ છે કે:
ખેંચાણ એ સ્થિતિને બદલે છે જ્યાંથી વર્તમાન વેગ મેળવવામાં આવે છે. તે ફક્ત બધા વર્તમાન વેગને 88/80 વડે ગુણાકાર કરતું નથી.
ઓફશોર હાઇડ્રોડાયનેમિક વિશ્લેષણમાં વર્તમાન પ્રોફાઇલ પરિવર્તનનું અર્થઘટન કરતી વખતે આ તફાવત આવશ્યક છે.
૪. રેખીય વિરુદ્ધ નોનલાઇનર કરંટ પ્રોફાઇલ સ્ટ્રેચિંગ
વર્તમાન પ્રોફાઇલ સ્ટ્રેચિંગ ફક્ત એક ગાણિતિક પદ્ધતિ સુધી મર્યાદિત નથી.
API RP 2A-WSD, 22મી આવૃત્તિ, વિભાગ 5.3.1.2.6ધોરણ દ્વારા વર્ણવેલ પરિસ્થિતિઓ હેઠળ બિન-રેખીય ખેંચાણને પસંદગીની પદ્ધતિ તરીકે ઓળખે છે, જ્યારે ચોક્કસ વર્તમાન-પ્રોફાઇલ લાક્ષણિકતાઓ માટે અંદાજિત અભિગમોની પણ ચર્ચા કરે છે.
લગભગ સમાન વેગ વિતરણ સાથે પ્રમાણમાં જાડા સપાટીના સ્લેબ માટે, સરળ વર્ટિકલ એક્સટેન્શન બિનરેખીય ખેંચાણ માટે વાજબી અંદાજ પૂરો પાડી શકે છે.
અન્ય પ્રકારની વર્તમાન પ્રોફાઇલ્સ માટે,રેખીય ખેંચાણનો ઉપયોગ એન્જિનિયરિંગ અંદાજ તરીકે પણ થઈ શકે છે, લાગુ પડતી પરિસ્થિતિઓ અને વિશ્લેષણ પદ્ધતિ પર આધાર રાખીને.
તેથી, બે નિષ્કર્ષ ટાળવા જોઈએ:
- એવું માનવું યોગ્ય નથી કે દરેક વર્તમાન પ્રોફાઇલને ધ્યાનમાં લીધા વિના ઉપર તરફ લંબાવી શકાય છે.
- એવું માનવું પણ યોગ્ય નથી કે રેખીય ખેંચાણ સાર્વત્રિક રીતે અસ્વીકાર્ય છે.
પસંદગી વર્તમાન પ્રોફાઇલની લાક્ષણિકતાઓ, લાગુ ડિઝાઇન ધોરણ અને વિશ્લેષણ આવશ્યકતાઓ પર આધારિત હોવી જોઈએ.
વર્તમાન પ્રોફાઇલ વિરુદ્ધ વેવ ગતિશાસ્ત્ર
બીજો મહત્વપૂર્ણ ભેદ એ છે કેવર્તમાન પ્રોફાઇલ સ્ટ્રેચિંગ અને વેવ ગતિશાસ્ત્ર એ સમાન ભૌતિક પ્રક્રિયા નથી.
વર્તમાન ખેંચાણ નક્કી કરે છે કે વર્તમાન વેગ પ્રોફાઇલ તાત્કાલિક ભીના પ્રદેશમાં કેવી રીતે મેપ કરવામાં આવે છે.
પદ્ધતિઓ જેમ કેવ્હીલર સ્ટ્રેચિંગતરંગ ગતિશાસ્ત્રની સારવાર સાથે સંકળાયેલા છે.
જોકે સમાન એલિવેશન-મેપિંગ ખ્યાલો વિવિધ ફોર્મ્યુલેશનમાં દેખાઈ શકે છે, તેમને આપમેળે સમાન સોફ્ટવેર સેટિંગ અથવા સમાન ભૌતિક કરેક્શન તરીકે અર્થઘટન ન કરવું જોઈએ.
૫. તરંગ અને વર્તમાન વેગને વેક્ટર તરીકે જોડવા જોઈએ.
એકવાર સ્થાનિક પ્રવાહ વેગ નક્કી થઈ જાય, પછી તેને તરંગ-પ્રેરિત વેગ સાથે જોડી શકાય છે.
જોકે, વેગને આ રીતે જોડવા જોઈએવેક્ટર્સ, ફક્ત તેમના પરિમાણો ઉમેરવાને બદલે.
ઉદાહરણ તરીકે, કોઈ ચોક્કસ બિંદુ અને સમયે:
- તરંગ વેગ =પૂર્વ તરફ ૩ મી/સેકન્ડ
- વર્તમાન વેગ =ઉત્તર તરફ ૧ મી/સે.
પરિણામી આડી વેગ છે:
U = √(3² + 1²) ≈ 3.16 મી/સેકન્ડ
તેથી તે 4 મીટર/સેકન્ડ નથી.
જો તરંગ અને વર્તમાન વેગ સમરેખીય હોય અને તે જ દિશામાં હોય, તો તેમના સહી કરેલ વેગ સીધા ઉમેરી શકાય છે.
દાખ્લા તરીકે:
૩ મી/સેકન્ડ + ૧ મી/સેકન્ડ = ૪ મી/સેકન્ડ
પરંતુ જ્યારે દિશાઓ અલગ અલગ હોય છે, ત્યારે વેક્ટર ઉમેરણ જરૂરી છે.
6. માળખાકીય સભ્ય માટે સંબંધિત વેગ એ સામાન્ય ઘટક છે
ઓફશોર ટ્યુબ્યુલર સ્ટ્રક્ચર્સ માટે, બીજો મહત્વપૂર્ણ વિચાર એ સભ્યની સાપેક્ષમાં હાઇડ્રોડાયનેમિક બળની દિશા છે.
ડ્રેગ ઘટક માટે વપરાયેલ વેગ સામાન્ય રીતેમાળખાકીય સભ્ય માટે સામાન્ય પ્રવાહનો ઘટક.
આનો અર્થ એ થાય કે એકંદર પર્યાવરણીય વેગનું મૂલ્ય દરેક વલણવાળા અથવા અલગ રીતે લક્ષી ટ્યુબ્યુલર સભ્ય પર આપમેળે લાગુ થવું જોઈએ નહીં.
મનસ્વી અભિગમ ધરાવતા સભ્ય માટે:
- સ્થાનિક તરંગ વેગ નક્કી કરો.
- સ્થાનિક પ્રવાહનો વેગ નક્કી કરો.
- તેમને એક સુસંગત સંકલન પ્રણાલીમાં જોડો.
- સંબંધિત પ્રવાહ વેગ નક્કી કરો.
- સભ્ય માટે સામાન્ય ઘટકમાં વેગનું નિરાકરણ કરો.
- યોગ્ય હાઇડ્રોડાયનેમિક ફોર્મ્યુલેશન લાગુ કરો.
જો માળખાકીય સભ્ય પોતે જ ગતિશીલ હોય, તો સંબંધિત જથ્થાને પણ ધ્યાનમાં લેવાની જરૂર છેપાણી અને સભ્ય વચ્ચેનો સાપેક્ષ વેગ.
7. મોરિસન ડ્રેગ ટર્મમાં તફાવત કેમ મહત્વપૂર્ણ બને છે
મોરિસન સમીકરણની તપાસ કરતી વખતે તરંગ અને વર્તમાન વેગને યોગ્ય રીતે જોડવાનું મહત્વ સ્પષ્ટ થાય છે.
એક-પરિમાણીય ત્રાંસી પ્રવાહને આધિન સ્થિર ગોળાકાર સિલિન્ડર માટે, પ્રતિ એકમ લંબાઈ ખેંચાણ બળને સરળ સ્વરૂપમાં આ રીતે વ્યક્ત કરી શકાય છે:
Fᴅ = ½ ρ Cᴅ DU |U|
ક્યાં:
- ફા= પ્રતિ એકમ લંબાઈ ખેંચાણ બળ
- ρ= પાણીની ઘનતા
- કો= ખેંચો ગુણાંક
- D= સભ્ય વ્યાસ
- U= સભ્ય માટે સામાન્ય સહી કરેલ સંબંધિત પ્રવાહ વેગ
મહત્વપૂર્ણ લક્ષણ એ શબ્દ છે:
યુ |યુ|
તેથી, વેગના સંદર્ભમાં ખેંચાણ બળ બિનરેખીય છે.
8. ઉદાહરણ: અલગ તરંગ અને વર્તમાન ભાર વિરુદ્ધ સંયુક્ત વેગ
એક સરળ કેસનો વિચાર કરો જ્યાં:
- તરંગ વેગ =૩ મી/સેકન્ડ
- વર્તમાન વેગ =૧ મી/સેકન્ડ
- બંને એક જ દિશામાં કાર્ય કરે છે
જો તરંગ અને પ્રવાહના ખેંચાણ બળોની અલગથી ગણતરી કરવામાં આવે અને પછી ઉમેરવામાં આવે, તો વેગ-ચોરસ પદો છે:
૩² + ૧² = ૧૦
જો પહેલા વેગને જોડવામાં આવે અને પછી ખેંચાણ બળની ગણતરી કરવામાં આવે તો:
(૩ + ૧)² = ૧૬
તફાવત ક્રોસ ટર્મથી આવે છે:
૨ × ૩ × ૧ = ૬
મૂલ્યો૧૦ અને ૧૬ વેગ-વર્ગ પદો છે, m²/s² ના એકમો સાથે. તેઓ kN માં બળ નથી અને કુલ હાઇડ્રોડાયનેમિક ભારનું પ્રતિનિધિત્વ કરતા નથી.
આ સરળ ઉદાહરણ દર્શાવે છે કે શા માટે:
તરંગ અને પ્રવાહના ખેંચાણની સ્વતંત્ર રીતે ગણતરી કરવી અને પછી પરિણામો ઉમેરવા એ સામાન્ય રીતે સંયુક્ત સ્થાનિક વેગમાંથી ખેંચાણની ગણતરી કરવા સમાન નથી.
આ તફાવત ખાસ કરીને ત્યારે નોંધપાત્ર હોય છે જ્યારે તરંગ અને પ્રવાહનો વેગ મોટો હોય છે અને તે જ દિશામાં કાર્ય કરે છે.
9. જ્યારે તરંગ અને પ્રવાહ વિરુદ્ધ દિશામાં કાર્ય કરે છે ત્યારે શું થાય છે?
જ્યારે તરંગ અને પ્રવાહ વેગ વિરુદ્ધ દિશામાં કાર્ય કરે છે ત્યારે આ જ સિદ્ધાંત લાગુ પડે છે, પરંતુ સહી કરેલ વેગ જાળવી રાખવો આવશ્યક છે.
દાખ્લા તરીકે:
- તરંગ વેગ = +3 મીટર/સેકન્ડ
- વર્તમાન વેગ = -1 મીટર/સેકન્ડ
સંયુક્ત વેગ છે:
U = +3 − 1 = +2 મીટર/સેકન્ડ
અનુરૂપ વેગ-સ્ક્વેર્ડ ડ્રેગ શબ્દ આના પર આધારિત છે:
યુ | યુ | = 2 × 2 = 4
આ દર્શાવે છે કે શા માટે એવું તારણ કાઢવું યોગ્ય નથી કે અલગ ગણતરી હંમેશા નાનો ભાર ઉત્પન્ન કરશે.
તરંગની સંબંધિત દિશા અને તબક્કા અને વર્તમાન વેગના આધારે, તફાવત પરિમાણ અને દિશામાં બદલાઈ શકે છે.
૧૦. મોરિસન સમીકરણમાં જડતા શબ્દનો પણ સમાવેશ થાય છે.
ઉપરોક્ત સરળ ઉદાહરણ ફક્ત ડ્રેગ ઘટક પર ધ્યાન કેન્દ્રિત કરે છે.
સંપૂર્ણ મોરિસન ફોર્મ્યુલેશનમાં પણ એક શામેલ છેપાણી-કણ પ્રવેગ સાથે સંકળાયેલ જડતા શબ્દ.
તેથી, સંપૂર્ણ તરંગ-પ્રવાહ હાઇડ્રોડાયનેમિક ભારને ફક્ત એમ કહીને રજૂ કરી શકાતો નથી કે સમગ્ર ભાર વેગના વર્ગના પ્રમાણસર છે.
ડ્રેગ ઘટક બિનરેખીય અસરને સૌથી સ્પષ્ટ રીતે દર્શાવે છે, જ્યારે જડતા ઘટકને લાગુ પડતા હાઇડ્રોડાયનેમિક ફોર્મ્યુલેશન અને તરંગ ગતિશાસ્ત્ર અનુસાર ગણવામાં આવવો જોઈએ.
ઓફશોર માળખાકીય વિશ્લેષણ પરિણામોનું અર્થઘટન કરતી વખતે આ તફાવત મહત્વપૂર્ણ છે.
11. SACS માં તરંગ-વર્તમાન ક્રિયાપ્રતિક્રિયા: એન્જિનિયરોએ શું તપાસવું જોઈએ?
જ્યારે તરંગ અને વર્તમાન અસરોનું મોડેલિંગએસએસીએસ, એન્જિનિયરે લોડ કેસના નામથી આગળ જોવું જોઈએ.
લોડ કેસ કહેવાય છે"તરંગ + પ્રવાહ"પોતે જ સાબિત કરતું નથી કે અંતર્ગત ભૌતિક પ્રક્રિયા યોગ્ય રીતે મોડેલ કરવામાં આવી છે.
ઘણા પાસાઓ તપાસવા જોઈએ:
1. પાણીના સ્તરનો સંદર્ભ
ખાતરી કરો કે નીચેના સતત વ્યાખ્યાયિત છે:
- સ્થિર પાણીનું સ્તર
- તોફાની પાણીનું સ્તર
- મોજાની ઊંચાઈ
- માળખાકીય ઊંચાઈઓ
- વર્તમાન-પ્રોફાઇલ સંદર્ભ ઊંચાઈઓ
અસંગત વર્ટિકલ સંદર્ભ ખોટા વર્તમાન મેપિંગમાં પરિણમી શકે છે.
2. વર્તમાન પ્રોફાઇલ સ્ટ્રેચિંગ
તપાસો કે વર્તમાન પ્રોફાઇલ આ છે કે નહીં:
- ખેંચાયેલું
- વિસ્તૃત
- ઇન્ટરપોલેટેડ
- બીજા રૂપાંતર દ્વારા સંશોધિત
પસંદ કરેલી પદ્ધતિ લાગુ ડિઝાઇન પદ્ધતિ સાથે સુસંગત હોવી જોઈએ.
3. વેવ ગતિશાસ્ત્ર
સોફ્ટવેર તરંગ-કણ વેગ અને પ્રવેગ કેવી રીતે ઉત્પન્ન કરે છે તે તપાસો.
વર્તમાન-પ્રોફાઇલ ટ્રાન્સફોર્મેશન અને વેવ-કાઇનેમેટિક સ્ટ્રેચિંગને આપમેળે સમાન પ્રક્રિયા તરીકે ગણવામાં આવવી જોઈએ નહીં.
૪. તરંગ-વર્તમાન દિશા
તરંગ પ્રસાર અને પ્રવાહ દિશા વચ્ચેનો સાપેક્ષ ખૂણો તપાસો.
બિન-સમાવિષ્ટ તરંગ અને વર્તમાન પરિસ્થિતિઓ માટે, બંને દિશાત્મક ઘટકો વિશ્લેષણને અસર કરી શકે છે.
5. સભ્ય સામાન્ય વેગ
દરેક માળખાકીય સભ્ય માટે, ચકાસો કે સભ્ય ઓરિએન્ટેશન સંબંધિત યોગ્ય પ્રવાહ ઘટકનો ઉપયોગ થઈ રહ્યો છે.
6. સાપેક્ષ વેગ
જો માળખાકીય ગતિ સંબંધિત હોય, તો ચકાસો કે હાઇડ્રોડાયનેમિક ફોર્મ્યુલેશન યોગ્ય પાણી-થી-સભ્ય સંબંધિત વેગનો ઉપયોગ કરે છે કે નહીં.
7. ખેંચો અને જડતા ઘટકો
નીચેનાના અલગ-અલગ યોગદાનની સમીક્ષા કરો:
- ખેંચવાની શક્તિ
- જડતા બળ
- કુલ હાઇડ્રોડાયનેમિક બળ
ડ્રેગ-ઓન્લી ઉદાહરણને સંપૂર્ણ મોરિસન લોડનું પ્રતિનિધિત્વ કરતી તરીકે અર્થઘટન કરશો નહીં.
૧૨. દેખીતી તરંગ અવધિ અને વર્તમાન વેગને મૂંઝવણમાં ન મૂકવો જોઈએ.
ઓફશોર વિશ્લેષણમાં બીજો મહત્વનો મુદ્દો અંદાજ માટે વપરાતો વર્તમાન વેગ છેસ્પષ્ટ તરંગ સમયગાળો.
આ હેતુ માટે વપરાતો પ્રવાહ જરૂરી નથી કે તે વર્તમાન મૂલ્ય જેવો હોય જે માળખાકીય અવરોધ અથવા સ્થાનિક અસરો માટે પહેલાથી જ સંશોધિત કરવામાં આવ્યો હોય.
ઉપર ચર્ચા કરાયેલ API પદ્ધતિ હેઠળ, દેખીતી તરંગ અવધિનું મૂલ્યાંકન આનો ઉપયોગ કરીને કરવું જોઈએઅવિક્ષેપિત મુક્ત પ્રવાહ, માળખાકીય અવરોધ દ્વારા પહેલાથી જ ઘટાડાયેલા પ્રવાહને બદલે.
બિન-સમારેખાકીય તરંગ અને વર્તમાન પરિસ્થિતિઓ માટે, તરંગ દિશા સાથે વર્તમાન ઘટક સ્પષ્ટ તરંગ-અવધિ અંદાજ માટે સંબંધિત છે.
તે જ સમયે, હાઇડ્રોડાયનેમિક લોડ ગણતરીમાં ઉપયોગમાં લેવાતી વર્તમાન પ્રોફાઇલને યોગ્ય પ્રોફાઇલ મેપિંગ અને દિશાત્મક સારવારની જરૂર પડી શકે છે.
તેથી:
એક વિશ્લેષણ હેતુ માટે સુધારેલ વર્તમાન મૂલ્યનો ઉપયોગ દરેક બીજા ગણતરી પગલા માટે આપમેળે થવો જોઈએ નહીં.
૧૩. સ્ટ્રક્ચરલ લોડ સુપરપોઝિશન એ પર્યાવરણીય લોડ જનરેશન જેવું નથી.
ઓફશોર સ્ટ્રક્ચરલ વિશ્લેષણમાં એક મહત્વપૂર્ણ ખ્યાલ એ વચ્ચેનો તફાવત છેલોડ જનરેશનઅનેમાળખાકીય પ્રતિભાવ સુપરપોઝિશન.
યોગ્ય રેખીય માળખાકીય પરિસ્થિતિઓ હેઠળ, માળખાકીય પ્રતિભાવો સુપરપોઝ થઈ શકે છે.
જો કે, આનો અર્થ એ નથી કે તે પ્રતિભાવો ઉત્પન્ન કરતા પર્યાવરણીય હાઇડ્રોડાયનેમિક બળોની ગણતરી હંમેશા સ્વતંત્ર રીતે કરી શકાય છે અને પછી રેખીય રીતે ઉમેરી શકાય છે.
દાખ્લા તરીકે:
તરંગ વેગ + વર્તમાન વેગ → સ્થાનિક સંયુક્ત વેગ → હાઇડ્રોડાયનેમિક બળ → માળખાકીય પ્રતિભાવ
મૂળભૂત રીતે અલગ છે:
તરંગ બળ + વર્તમાન બળ → માળખાકીય પ્રતિભાવ
જ્યારે હાઇડ્રોડાયનેમિક બળ પોતે વેગના સંદર્ભમાં બિનરેખીય હોય છે.
આ તફાવત ખાસ કરીને મોરિસન ડ્રેગ લોડિંગ માટે મહત્વપૂર્ણ છે.
૧૪. વેવ-કરંટ લોડ વિશ્લેષણ માટે એક વ્યવહારુ કાર્યપ્રવાહ
તેથી, વ્યવહારુ ઇજનેરી કાર્યપ્રણાલીનો સારાંશ નીચે મુજબ આપી શકાય છે:
પગલું 1 — પાણીનું સ્તર નક્કી કરો
સંબંધિત સ્થિર-પાણી અથવા તોફાન-પાણી સંદર્ભ સ્તર વ્યાખ્યાયિત કરો અને ખાતરી કરો કે બધી ઊંચાઈઓ સમાન ડેટાનો ઉપયોગ કરે છે.
પગલું 2 — તરંગ સપાટી વ્યાખ્યાયિત કરો
મૂલ્યાંકન કરવામાં આવી રહેલા સ્થાન અને તબક્કા પર તાત્કાલિક તરંગ ઊંચાઈ નક્કી કરો.
પગલું 3 — વર્તમાન પ્રોફાઇલનો નકશો બનાવો
લાગુ પડતા વર્તમાન-પ્રોફાઇલ રૂપાંતરનો ઉપયોગ કરીને તાત્કાલિક ભીના થયેલા ઊંચાઈને અનુરૂપ વર્તમાન વેગ નક્કી કરો.
પગલું 4 — તરંગ ગતિશાસ્ત્ર નક્કી કરો
તે જ સ્થાન અને તબક્કા પર સ્થાનિક તરંગ-પ્રેરિત વેગ અને પ્રવેગની ગણતરી કરો.
પગલું ૫ — તરંગ અને વર્તમાન વેગને જોડો
સુસંગત સંકલન પ્રણાલીમાં વેક્ટર ઉમેરણ કરો.
પગલું 6 — સંબંધિત પ્રવાહ નક્કી કરો
સભ્ય અભિગમ અને જ્યાં લાગુ પડે ત્યાં માળખાકીય ગતિવિધિનો હિસાબ આપો.
પગલું 7 — હાઇડ્રોડાયનેમિક બળની ગણતરી કરો
યોગ્ય મોરિસન અથવા અન્ય હાઇડ્રોડાયનેમિક ફોર્મ્યુલેશન લાગુ કરો.
પગલું 8 — દિશાત્મક ઘટકો તપાસો
ચકાસો કે દરેક માળખાકીય સભ્ય માટે યોગ્ય સામાન્ય અને સ્પર્શક વેગ ઘટકોનો ઉપયોગ કરવામાં આવ્યો છે.
પગલું 9 — SACS આઉટપુટની સમીક્ષા કરો
ફક્ત લોડ-કેસ નામો પર આધાર રાખવાને બદલે અંતર્ગત ધારણાઓ અને આઉટપુટ જથ્થાઓ તપાસો.
પગલું ૧૦ — લાગુ પડતા ધોરણ સામે માન્ય કરો
સંબંધિત API આવશ્યકતાઓ, પ્રોજેક્ટ સ્પષ્ટીકરણો, સોફ્ટવેર દસ્તાવેજીકરણ અને વિશ્લેષણ ધારણાઓની સમીક્ષા કરો.
૧૫. મુખ્ય બાબતો
તરંગ અને પ્રવાહ લોડિંગની યોગ્ય સારવાર મૂળભૂત રીતે એ છે કેપાણીની ગતિશાસ્ત્રની સમસ્યા, તે માળખાકીય ભારણની સમસ્યા બને તે પહેલાં.
મુખ્ય સિદ્ધાંતો છે:
- તરંગ અને વર્તમાન વેગનું મૂલ્યાંકન એક જ સ્થાન અને સમયે થવું જોઈએ.
- જ્યારે તાત્કાલિક મુક્ત સપાટી સંદર્ભ પાણીના સ્તરથી અલગ પડે છે ત્યારે વર્તમાન પ્રોફાઇલ્સને રૂપાંતરિત કરવાની જરૂર પડી શકે છે.
- વર્તમાન પ્રોફાઇલ સ્ટ્રેચિંગ વેગ સેમ્પલિંગ પોઝિશનમાં ફેરફાર કરે છે; તે ફક્ત એક સમાન વેગ ગુણક નથી.
- તરંગ અને વર્તમાન વેગને વેક્ટર તરીકે જોડવા જોઈએ.
- મોરિસન ડ્રેગ માટે માળખાકીય સભ્ય માટે સામાન્ય વેગ ઘટક મહત્વપૂર્ણ છે.
- જ્યારે માળખાકીય ગતિ સંબંધિત હોય ત્યારે પાણી-થી-સભ્યના સંબંધિત વેગને ધ્યાનમાં લેવો જોઈએ.
- મોરિસન ડ્રેગ બિનરેખીય છે કારણ કે તે U|U| પર આધાર રાખે છે.
- તરંગ અને પ્રવાહના ખેંચાણની અલગથી ગણતરી કરવી અને પરિણામો ઉમેરવા એ સામાન્ય રીતે સંયુક્ત વેગમાંથી ખેંચાણની ગણતરી કરવા સમાન નથી.
- મોરિસન જડતા શબ્દને અલગથી વિચારણાની જરૂર છે અને તેને સરળ વેગ-ચોરસ ઉદાહરણ દ્વારા રજૂ કરવામાં આવતો નથી.
- સ્પષ્ટ-અવધિ અંદાજ માટે ઉપયોગમાં લેવાતા વર્તમાન મૂલ્યોને આપમેળે અન્યત્ર ઉપયોગમાં લેવાતા અવરોધિત અથવા અન્યથા સંશોધિત વર્તમાન મૂલ્યો સાથે ભેળસેળ ન કરવી જોઈએ.
- માળખાકીય પ્રતિભાવ સુપરપોઝિશનનો અર્થ એ નથી કે પર્યાવરણીય હાઇડ્રોડાયનેમિક લોડ હંમેશા સ્વતંત્ર રીતે ઉત્પન્ન થઈ શકે છે અને રેખીય રીતે ઉમેરી શકાય છે.
- તરંગ-પ્રવાહ વિશ્લેષણની ભૌતિક શુદ્ધતા ચકાસવા માટે ફક્ત SACS લોડ-કેસ નામો પૂરતા નથી.
નિષ્કર્ષ
તરંગ-પ્રવાહ લોડ સંયોજનમાં મુખ્ય મુદ્દો ફક્ત બે બળ ઉમેરી શકાય છે કે કેમ તે નથી.
વધુ મૂળભૂત પ્રશ્ન એ છે કે:
પાણી ખરેખર માળખાકીય સભ્યની આસપાસ એક જ સ્થાને અને એક જ ક્ષણે કેવી રીતે ફરે છે?
વર્તમાન-પ્રોફાઇલ સ્ટ્રેચિંગ નક્કી કરે છેજ્યાં વર્તમાન વેગ મેળવવો જોઈએ.
વેક્ટર સંયોજન નક્કી કરે છેતરંગ અને વર્તમાન વેગ કેવી રીતે ક્રિયાપ્રતિક્રિયા કરે છે.
મોરિસન સમીકરણ નક્કી કરે છેપરિણામી પાણીની ગતિ હાઇડ્રોડાયનેમિક બળમાં કેવી રીતે રૂપાંતરિત થાય છે.
આ પગલાં ભૌતિક રીતે જોડાયેલા છે અને સામાન્ય રીતે, ફક્ત બે સ્વતંત્ર રીતે ગણતરી કરેલ પર્યાવરણીય ભાર પરિણામો ઉમેરીને બદલી શકાતા નથી.
વિશ્વસનીય ઓફશોર માળખાકીય વિશ્લેષણ માટે, ઇજનેરોએ સંપૂર્ણ સાંકળની સમીક્ષા કરવી જોઈએ:
પાણીનું સ્તર → વર્તમાન પ્રોફાઇલ → તરંગ ગતિશાસ્ત્ર → તરંગ-પ્રવાહ વેગ સંયોજન → સંબંધિત સભ્ય વેગ → હાઇડ્રોડાયનેમિક બળ → માળખાકીય પ્રતિભાવ
આ અભિગમ સંયુક્ત તરંગ અને વર્તમાન લોડિંગને આધિન ઓફશોર ટ્યુબ્યુલર માળખાંનું વિશ્લેષણ કરવા માટે વધુ ભૌતિક રીતે સુસંગત આધાર પૂરો પાડે છે.
વારંવાર પૂછાતા પ્રશ્નો
શું તરંગ અને પ્રવાહના ભારને ફક્ત એકસાથે ઉમેરી શકાય?
બધા કિસ્સાઓમાં નહીં. મોરિસન ડ્રેગ લોડિંગ માટે, હાઇડ્રોડાયનેમિક ડ્રેગની ગણતરી કરતા પહેલા તરંગ અને વર્તમાન વેગને સામાન્ય રીતે જોડવા જોઈએ કારણ કે ડ્રેગ ફોર્સ બિનરેખીય રીતે વેગ પર આધાર રાખે છે.
વર્તમાન પ્રોફાઇલ સ્ટ્રેચિંગ શું છે?
કરંટ પ્રોફાઇલ સ્ટ્રેચિંગ એ મૂળ કરંટ વેલોસિટી પ્રોફાઇલને તાત્કાલિક ભીના પાણીના સ્તંભ સાથે મેપ કરવાની એક પદ્ધતિ છે જ્યારે તરંગોને કારણે મુક્ત-સપાટીની ઊંચાઈ બદલાય છે.
શું વર્તમાન ખેંચાણનો અર્થ વેગને સ્કેલ ફેક્ટરથી ગુણાકાર કરવાનો છે?
ના. સામાન્ય રીતે, ખેંચાણ મૂળ પ્રોફાઇલમાંથી જે ઊંચાઈ પર વર્તમાન વેગ મેળવવામાં આવે છે તેમાં ફેરફાર કરે છે. તેને ફક્ત દરેક વેગને એક સામાન્ય અવયવ દ્વારા ગુણાકાર કરવા તરીકે અર્થઘટન ન કરવું જોઈએ.
વેવ ગતિશાસ્ત્ર અને વર્તમાન-પ્રોફાઇલ સ્ટ્રેચિંગ વચ્ચે શું તફાવત છે?
તરંગ ગતિશાસ્ત્ર તરંગ ગતિ સાથે સંકળાયેલ વેગ અને પ્રવેગનું વર્ણન કરે છે. વર્તમાન-પ્રોફાઇલ સ્ટ્રેચિંગ તાત્કાલિક પાણીના સ્તંભમાં ચોક્કસ વર્તમાન પ્રોફાઇલ કેવી રીતે રજૂ થાય છે તે સુધારે છે. તે વિવિધ ભૌતિક પ્રક્રિયાઓ સાથે સંબંધિત છે.
જ્યારે તરંગ અને પ્રવાહનું સંયોજન થાય છે ત્યારે મોરિસન ડ્રેગ ફોર્સ શા માટે નોંધપાત્ર રીતે બદલાય છે?
કારણ કે ડ્રેગ ટર્મ U|U| દ્વારા સહી થયેલ સાપેક્ષ વેગ પર આધાર રાખે છે. તેથી, સંયુક્ત વેગ ક્રોસ ટર્મ્સ ઉત્પન્ન કરી શકે છે જે તરંગ અને પ્રવાહ ડ્રેગ ફોર્સની સ્વતંત્ર રીતે ગણતરી કરવામાં આવે ત્યારે હાજર હોતા નથી.
શું તરંગ અને પ્રવાહની દિશા મહત્વ ધરાવે છે?
હા. તરંગ અને વર્તમાન વેગને વેક્ટર તરીકે ગણવા જોઈએ. તેમની સંબંધિત દિશા પરિણામી વેગ અને તેથી હાઇડ્રોડાયનેમિક બળને અસર કરે છે.
શું દરેક માળખાકીય સભ્ય માટે કુલ પાણીના વેગનો ઉપયોગ કરવો જોઈએ?
જરૂરી નથી. પાતળા ટ્યુબ્યુલર સભ્યો માટે, સભ્ય માટે સામાન્ય વેગ ઘટક ખાસ કરીને ટ્રાંસવર્સ ડ્રેગ માટે સંબંધિત છે. તેથી સભ્ય દિશા ધ્યાનમાં લેવી આવશ્યક છે.
શું SACS આપમેળે તરંગ અને વર્તમાન ક્રિયાપ્રતિક્રિયાને નિયંત્રિત કરી શકે છે?
ચોક્કસ સારવાર SACS સંસ્કરણ, વિશ્લેષણ સેટિંગ્સ, ઇનપુટ વ્યાખ્યાઓ અને પસંદ કરેલી પદ્ધતિ પર આધાર રાખે છે. એન્જિનિયરોએ ફક્ત લોડ કેસના નામ પર આધાર રાખવાને બદલે સંબંધિત સોફ્ટવેર દસ્તાવેજીકરણ અને આઉટપુટની ચકાસણી કરવી જોઈએ.
શું તરંગ-પ્રવાહ લોડ સંયોજન માળખાકીય લોડ સુપરપોઝિશન જેવું જ છે?
ના. માળખાકીય પ્રતિભાવ યોગ્ય રેખીય ધારણાઓ હેઠળ સુપરપોઝ કરી શકાય છે, પરંતુ હાઇડ્રોડાયનેમિક બળ ઉત્પાદન બિનરેખીય હોઈ શકે છે. તેથી, પર્યાવરણીય ભાર ઉત્પાદન અને માળખાકીય પ્રતિભાવ સુપરપોઝિશનને અલગ ખ્યાલો તરીકે ગણવા જોઈએ.
પોસ્ટ સમય: સપ્ટેમ્બર-૩૦-૨૦૨૬