
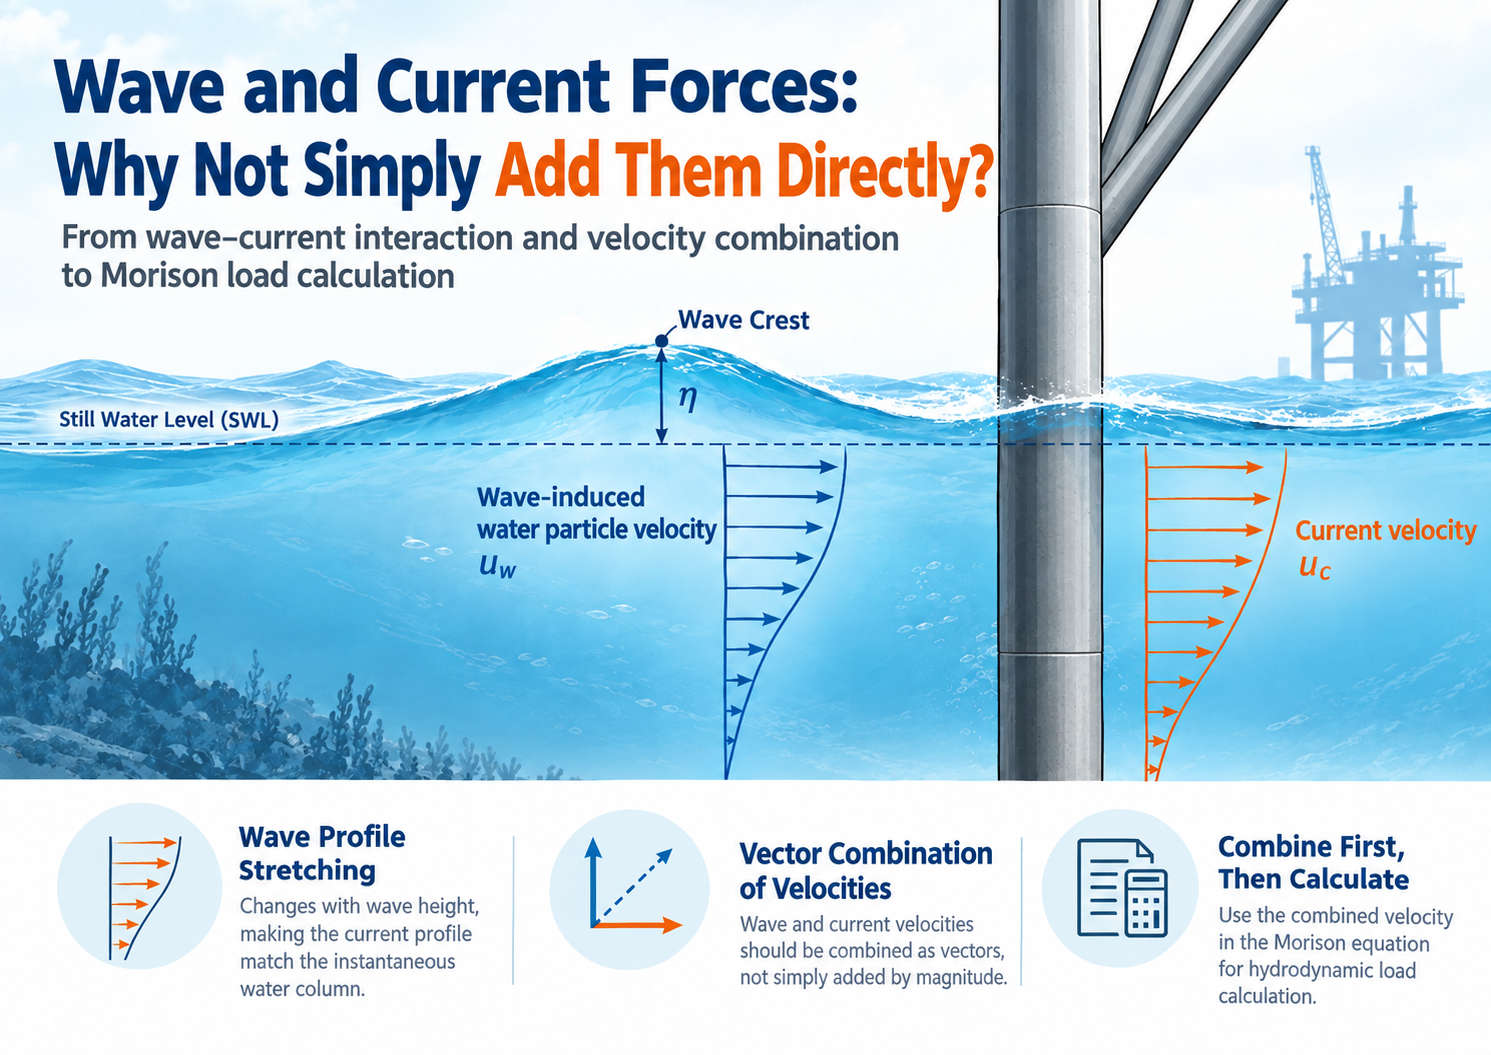
Laine- ja voolukoormuse kombinatsioon: miks ei saa neid lihtsalt liita?
Laine- ja voolukoormust ei tohiks käsitleda lihtsalt kahe sõltumatu koormusena, mis arvutatakse eraldi ja seejärel liidetakse kokku.Avamere konstruktsioonianalüüsis on õige lähenemisviis kõigepealt määrata lainete ja hoovuste poolt samal positsioonil ja ajal põhjustatud lokaalne veeosakeste liikumine, ühendada nende kiiruskomponendid ühtses koordinaatsüsteemis ja seejärel arvutada saadud hüdrodünaamiline jõud.
See eristus muutub eriti oluliseks avamerekonstruktsioonide puhul, mis puutuvad kokku suurte lainete, tugevate hoovuste ja keerukate hoovusprofiilidega. See võib oluliselt mõjutada arvutatud takistusjõudu, eriti kui Morisoni võrrandit kasutatakse peenikeste torukujuliste elementide puhul.
See artikkel selgitab inseneriprintsiipe, mis on selle tagalaine-voolu vastastikmõju, vooluprofiili venitamine, kiirusvektori kombineerimine, Morisoni takistusjõud ja laine-voolu koormuse modelleerimine SACS-is.
1. Miks laine- ja voolukoormusi ei saa alati otse liita
Avamere konstruktsioonianalüüsis on levinud lähenemisviis lainekoormuste ja hoovuskoormuste eraldi arvutamine ning seejärel saadud jõudude liitmine.
See ei pruugi aga tingimata kajastada konstruktsiooni tegelikku hüdrodünaamilist koormust.
Põhiküsimus on järgmine:
Milline on tegelik vee kiirus konstruktsioonielemendi ümber samas kohas ja samal hetkel?
Laine poolt indutseeritud kiirus ja hoovuse kiirus esinevad vees samaaegselt. Seetõttu tuleks kõigepealt määrata lokaalne veekiirus, kombineerides nende kiirusvektorid. Saadud kiirust kasutatakse seejärel hüdrodünaamilise jõu arvutamiseks.
See on eriti olulineMorisoni võrrandi takistuskomponent, sest takistusjõud on võrdeline suhtelise kiiruse ruuduga.
Seetõttu:
Keskkonnakiiruste esmalt kombineerimine ja seejärel hüdrodünaamilise jõu arvutamine ei ole üldiselt samaväärne laine- ja hoovusjõudude eraldi arvutamisega ning tulemuste hilisema liitmisega.
2. Kust tuleb vool seisva veetaseme kohal?
Kujutage ette tormiolukorras asuvat avamere ehitist, kus:
- Seisva veetaseme definitsioon on järgmine:z = 0
- Vee sügavus on80 meetrit
- Sisendvoolu profiil on määratletud ainult kuni seisva veetasemeni
- Lainehari ulatubη = +8 m
Kui lainehari konstruktsioonist möödub, tõuseb hetkeline vaba pind +8 meetrini.
Konstruktsioonielement, mis asub aadressilz = +4 mon seega ajutiselt vee all.
Kuid algne hoovusprofiil ei anna otseselt hoovuse kiirust +4 m juures, sest algne profiil oli määratletud ainult kuni seisva veetasemeni.
Seega ei ole inseneriprobleem voolutugevuse määraminelaineharja kohalSelle asemel on vaja määrata voolukiirus piirkonnas, mis on:
kõrgemal seisva veetasemest, kuid allpool hetkelist lainepinda.
Üks insenerilähenemisviis on muuta hoovusprofiili vastavalt hetkelisele vaba pinna kõrgusele. Hoovusprofiili venitatakse või surutakse kokku nii, et:
- Merepõhi jääb merepõhjaga seotuks
- Hetkeline lainepind vastab algse vooluprofiili ülemisele piirile
See tagab ühtlase voolukiiruse jaotuse kogu hetkel niisutatud piirkonnas.
3. Vooluprofiili venitamine: kohaliku kõrguse kaardistamine
Vooluprofiili venitamist ei tohiks tõlgendada kui iga voolukiiruse lihtsalt korrutamist skaleerimisteguriga.
Peamine toiming onkaardista praegune konstruktsiooni kõrgus vastava võrdluskõrgusega algses praeguses profiilisja seejärel hankige sellest kaardistatud positsioonist praegune kiirus.
Lihtsustatud lineaarse venituse lähenemisviisi korral saab seost väljendada järgmiselt:
z' = -d + (z + d) × d / (d + η)
kus:
- d= sademevee sügavus
- η= hetkeline laine kõrgus
- z= praegune kõrgus konstruktsiooni asukohas
- z'= kaardistatud kõrgus algses praeguses profiilis
Sama vertikaalset referentssüsteemi tuleks kasutada kaz, z' ja η, positiivsete väärtustega ülespoole.
Näiteks oletame:
- Vee sügavus:d = 80 m
- Lainekõrgus:η = +8 m
Kaardistamist saab illustreerida järgmiselt:
| Praegune kõrgus z | Võrdluskõrgus z' | Praeguse profiili tõlgendamine |
|---|---|---|
| −80 meetrit | −80 meetrit | Merepõhi jääb algse profiili alumisse ossa |
| +4 meetrit | ligikaudu −3,64 m | Võtke voolu kiirus umbes 3,64 m allpool algset veetaset |
| +8 meetrit | 0 meetrit | Hetkelaine pind vastab algse profiili ülaosale |
See tähendab, et praegune kiirusz = +4 msaadakse algse vooluprofiili hindamise teel ligikauduz' = −3,64 m.
Voolukiiruse interpolatsiooni näide
Oletame, et algsel praegusel profiilil on:
- Voolukiirus z = 0 m juures:1,5 m/s
- Voolukiirus punktis z = −20 m:1,2 m/s
Lineaarse interpolatsiooni kasutamisel saab kaardistatud kiiruse ligikaudu −3,64 m juures nende kahe väärtuse põhjal.
Oluline punkt on:
Venitamine muudab asendit, kust voolukiirus saadakse. See ei korruta kõiki voolukiirusi lihtsalt 88/80-ga.
See eristamine on oluline hoovuste profiili muutuste tõlgendamisel avamere hüdrodünaamilises analüüsis.
4. Lineaarne vs. mittelineaarne vooluprofiili venitamine
Vooluprofiili venitamine ei ole tingimata piiratud ühe matemaatilise meetodiga.
API RP 2A-WSD, 22. väljaanne, punkt 5.3.1.2.6määratleb mittelineaarse venituse eelistatud meetodina standardis kirjeldatud tingimustel, käsitledes samal ajal ka ligikaudseid lähenemisviise konkreetsete vooluprofiili karakteristikute jaoks.
Suhteliselt paksu ja ligikaudu ühtlase kiirusjaotusega pinnaplaadi puhul võib lihtne vertikaalne pikendamine anda mittelineaarse venituse mõistliku lähenduse.
Muud tüüpi vooluprofiilide puhulLineaarset venitust võib kasutada ka insenerilähendusena, olenevalt kohaldatavatest tingimustest ja analüüsimetoodikast.
Seega tuleks vältida kahte järeldust:
- Pole õige eeldada, et iga vooluprofiili saab lihtsalt ja ilma kaalutlemata ülespoole pikendada.
- Samuti pole õige eeldada, et lineaarne venitamine on universaalselt vastuvõetamatu.
Valik peaks põhinema vooluprofiili omadustel, kohaldataval projekteerimisstandardil ja analüüsinõuetel.
Vooluprofiil vs. laine kinemaatika
Teine oluline eristus on see, etVooluprofiili venitamine ja laine kinemaatika ei ole sama füüsikaline protsess.
Voolu venitamine määrab, kuidas voolukiiruse profiil kaardistatakse hetkelisse niisutatud piirkonda.
Meetodid, näiteksWheeleri venituson seotud laine kinemaatika ravimisega.
Kuigi sarnased kõrguskaardistamise kontseptsioonid võivad esineda erinevates sõnastustes, ei tohiks neid automaatselt tõlgendada sama tarkvaraseadistuse või sama füüsilise parandusena.
5. Laine- ja voolukiirused tuleb vektoritena kombineerida
Kui lokaalne voolukiirus on kindlaks määratud, saab seda kombineerida laine poolt indutseeritud kiirusega.
Kiirused tuleks aga kombineerida järgmiseltvektorid, selle asemel, et lihtsalt nende suurusjärke liita.
Näiteks teatud ajahetkel ja konkreetsel hetkel:
- Laine kiirus =3 m/s ida suunas
- Voolukiirus =1 m/s põhja suunas
Saadud horisontaalne kiirus on:
U = √(3² + 1²) ≈ 3,16 m/s
Seega ei ole see 4 m/s.
Kui laine- ja voolukiirused on samal sirgel ja samas suunas, saab nende märgilised kiirused otse liita.
Näiteks:
3 m/s + 1 m/s = 4 m/s
Aga kui suunad erinevad, on vaja vektori liitmist.
6. Konstruktsioonielemendi oluline kiirus on normaalkomponent
Avamere torukonstruktsioonide puhul on teiseks oluliseks kaalutluseks hüdrodünaamilise jõu suund elemendi suhtes.
Takistuskomponendi jaoks kasutatavat kiirust tuleks üldiselt arvestada seoseskonstruktsioonielemendi suhtes normaalvoolu komponent.
See tähendab, et üldise keskkonnakiiruse suurust ei tohiks automaatselt rakendada igale kaldu või erinevalt orienteeritud torukujulisele elemendile.
Suvalise orientatsiooniga liikme puhul:
- Määrake lokaalne lainekiirus.
- Määrake lokaalne voolukiirus.
- Kombineeri need ühtses koordinaatsüsteemis.
- Määrake suhteline voolukiirus.
- Lahenda kiirus elemendi normaali komponendiks.
- Rakenda sobivat hüdrodünaamilist koostist.
Kui konstruktsioonielement ise liigub, peab vastav suurus arvestama kavee ja elemendi vaheline suhteline kiirus.
7. Miks Morisoni drag-termini erinevus muutub oluliseks
Morisoni võrrandi uurimisel saab selgemaks laine- ja voolukiiruste õige kombineerimise olulisus.
Ühemõõtmelisele põikvoolule allutatud fikseeritud ümmarguse silindri puhul saab ühiku pikkuse kohta tekkivat takistusjõudu lihtsustatud kujul väljendada järgmiselt:
Fᴅ = ½ ρ Cᴅ DU |U|
kus:
- Fᴅ= tõmbejõud pikkuseühiku kohta
- ρ= vee tihedus
- Cᴅ= takistustegur
- D= elemendi läbimõõt
- U= märgiline suhteline voolukiirus elemendi suhtes normaaljoonel
Oluline omadus on termin:
U |U|
Seega on takistusjõud kiiruse suhtes mittelineaarne.
8. Näide: Eraldi laine- ja voolukoormused vs. kombineeritud kiirus
Vaatleme lihtsustatud juhtumit, kus:
- Laine kiirus =3 m/s
- Voolukiirus =1 m/s
- Mõlemad tegutsevad samas suunas
Kui laine- ja voolutakistusjõud arvutatakse eraldi ja seejärel liidetakse, on kiiruse ruuduliikmed järgmised:
3² + 1² = 10
Kui esmalt kiirused liidetakse ja seejärel arvutatakse takistusjõud:
(3 + 1)² = 16
Erinevus tuleneb risttermist:
2 × 3 × 1 = 6
Väärtused10 ja 16 on kiiruse ruudus olevad terminid, ühikutes m²/s². Need ei ole jõud kN-des ega esinda iseenesest kogu hüdrodünaamilist koormust.
See lihtsustatud näide illustreerib, miks:
Laine- ja hoovuse takistuse eraldi arvutamine ja seejärel tulemuste liitmine ei ole üldiselt samaväärne takistuse arvutamisega kombineeritud lokaalse kiiruse põhjal.
Erinevus on eriti oluline siis, kui laine- ja voolukiirused on suured ja toimivad samas suunas.
9. Mis juhtub, kui laine ja vool toimivad vastassuunas?
Sama põhimõte kehtib ka siis, kui laine- ja voolukiirused toimivad vastassuundades, kuid märgiline kiirus peab säilima.
Näiteks:
- Laine kiirus = +3 m/s
- Voolukiirus = −1 m/s
Kombineeritud kiirus on:
U = +3 − 1 = +2 m/s
Vastav kiiruse ruudu takistustegur põhineb järgmisel:
U |U| = 2 × 2 = 4
See illustreerib, miks pole õige järeldada, et eraldi arvutus annab alati väiksema koormuse.
Sõltuvalt laine suhtelisest suunast ja faasist ning voolukiirustest võib erinevus muutuda nii suuruse kui ka suuna poolest.
10. Morisoni võrrand sisaldab ka inertsitegurit
Ülaltoodud lihtsustatud näide keskendub ainult lohistuskomponendile.
Morisoni täielik koostis sisaldab kaVee-osakeste kiirendusega seotud inertsi mõiste.
Seega ei saa kogu lainevoolu hüdrodünaamilist koormust esitada lihtsalt öeldes, et kogu koormus on võrdeline kiiruse ruuduga.
Takistuskomponent demonstreerib mittelineaarset efekti kõige selgemini, samas kui inertsikomponenti tuleb käsitleda vastavalt kehtivale hüdrodünaamilisele formulatsioonile ja lainekinemaatikale.
See eristamine on oluline avamere konstruktsioonianalüüsi tulemuste tõlgendamisel.
11. Laine-voolu vastastikmõju SACS-is: mida peaksid insenerid kontrollima?
Laine- ja vooluefektide modelleerimiselSACS, peaks insener vaatama koormusjuhtumi nimetusest kaugemale.
Koormusjuhtum, mida nimetatakse„Laine + vool”See iseenesest ei tõesta, et aluseks olev füüsikaline protsess on õigesti modelleeritud.
Kontrollida tuleks mitmeid aspekte:
1. Veetaseme viide
Veenduge, et järgmised punktid oleksid järjepidevalt määratletud:
- Seisva veetaseme
- Sadevee tase
- Lainekõrgus
- Konstruktsioonide kõrgused
- Vooluprofiili võrdluskõrgused
Ebajärjekindel vertikaalne viide võib põhjustada vale voolu kaardistamise.
2. Vooluprofiili venitamine
Kontrollige, kas praegune profiil on:
- Venitatud
- Laiendatud
- Interpoleeritud
- Muudetud teise teisenduse poolt
Valitud meetod peaks olema kooskõlas kohaldatava projekteerimismetoodikaga.
3. Laine kinemaatika
Kontrolli, kuidas tarkvara genereerib laine-osakese kiirust ja kiirendust.
Vooluprofiili teisendamist ja lainekinemaatilist venitust ei tohiks automaatselt käsitleda sama protsessina.
4. Lainevoolu suund
Kontrollige laine leviku ja voolu suuna vahelist suhtelist nurka.
Mittekollineaarsete lainete ja voolutingimuste korral võivad mõlemad suunakomponendid analüüsi mõjutada.
5. Liikme normaalkiirus
Iga konstruktsioonielemendi puhul kontrollige, et kasutatakse elemendi orientatsiooni suhtes sobivat voolukomponenti.
6. Suhteline kiirus
Kui konstruktsiooni liikumine on oluline, kontrollige, kas hüdrodünaamiline koostis kasutab sobivat vee ja elemendi suhtelist kiirust.
7. Takistus- ja inertsikomponendid
Vaadake üle järgmiste isikute eraldi panused:
- Lohistusjõud
- Inertsjõud
- Kogu hüdrodünaamiline jõud
Ärge tõlgendage ainult lohistamise näidet Morisoni kogu koorma esindamisena.
12. Nähtavat laineperioodi ja voolukiirust ei tohiks segi ajada
Teine oluline küsimus avamere analüüsis on hoovuse kiirus, mida kasutatakse hindamiseksnäiva laine periood.
Selleks otstarbeks kasutatav voolutugevus ei ole tingimata identne voolutugevusega, mida on juba muudetud struktuurilise blokeerimise või lokaalsete mõjude tõttu.
Ülalpool käsitletud API metoodika kohaselt tuleks näiva laine perioodi hinnata, kasutadeshäirimatu vabavoolu hoovus, mitte voolu, mida on struktuuriline blokeering juba vähendanud.
Mittekollineaarsete lainete ja voolutingimuste korral on laine suunaline voolukomponent oluline näiva laineperioodi hindamiseks.
Samal ajal võib hüdrodünaamilise koormuse arvutamisel kasutatav hoovusprofiil vajada asjakohast profiili kaardistamist ja suuna käsitlemist.
Seetõttu:
Ühel analüüsi eesmärgil muudetud praegust väärtust ei tohiks automaatselt uuesti kasutada igal teisel arvutusetapil.
13. Konstruktsioonikoormuse superpositsioon ei ole sama mis keskkonnakoormuse teke
Avamere konstruktsioonianalüüsi puhul on kriitilise tähtsusega mõiste erinevuskoormuse genereeriminejastruktuurilise vastuse superpositsioon.
Sobivate lineaarsete struktuuritingimuste korral võivad struktuurilised reaktsioonid üksteisele asenduda.
See aga ei tähenda, et neid reaktsioone tekitanud keskkonnahüdrodünaamilisi jõude saab alati sõltumatult arvutada ja seejärel lineaarselt liita.
Näiteks:
Laine kiirus + voolu kiirus → lokaalne kombineeritud kiirus → hüdrodünaamiline jõud → struktuuriline reaktsioon
on põhimõtteliselt erinev järgmisest:
Lainejõud + voolujõud → struktuuriline reaktsioon
kui hüdrodünaamiline jõud ise on kiiruse suhtes mittelineaarne.
See erinevus on eriti oluline Morisoni lohistamiskoormuse puhul.
14. Laine-voolu koormuse analüüsi praktiline töövoog
Seega saab praktilise inseneritööprotsessi kokku võtta järgmiselt:
1. samm - veetaseme määramine
Määrake asjakohane seisva vee või sademevee võrdlustase ja veenduge, et kõik kõrgused kasutaksid sama andmepunkti.
2. samm — lainepinna määramine
Määrake hetkeline lainekõrgus hinnatavas asukohas ja faasis.
3. samm – praeguse profiili kaardistamine
Määrake hetkelisele niisutatud kõrgusele vastav voolukiirus, kasutades sobivat vooluprofiili teisendust.
4. samm — laine kinemaatika määramine
Arvutage lokaalne laine poolt indutseeritud kiirus ja kiirendus samas kohas ja faasis.
5. samm - ühendage laine- ja voolukiirused
Tehke vektorite liitmine järjepidevas koordinaatsüsteemis.
6. samm – määrake suhteline vool
Arvestage liikmete orientatsiooni ja vajaduse korral struktuurilise liikumisega.
7. samm — Hüdrodünaamilise jõu arvutamine
Kandke peale sobiv Morisoni või muu hüdrodünaamiline preparaat.
8. samm – kontrollige suunakomponente
Veenduge, et iga konstruktsioonielemendi jaoks on kasutatud õigeid normaal- ja tangentsiaalkiiruse komponente.
9. samm – SACS-i väljundi ülevaatamine
Kontrollige aluseks olevaid eeldusi ja väljundsuurusi, selle asemel et tugineda ainult koormusjuhtumite nimetustele.
10. samm – valideerimine kohaldatava standardi alusel
Vaadake üle asjakohased API nõuded, projekti spetsifikatsioonid, tarkvara dokumentatsioon ja analüüsi eeldused.
15. Peamised järeldused
Laine- ja voolukoormuse õige käsitlemine on põhimõtteliseltveekinemaatika probleem enne, kui sellest saab konstruktsioonikoormuse probleem.
Peamised põhimõtted on:
- Laine- ja hoovuskiirusi tuleks hinnata samas kohas ja samal ajal.
- Hoovusprofiile võib olla vaja teisendada, kui hetkeline vaba pind erineb võrdlusveetasemest.
- Vooluprofiili venitamine muudab kiiruse proovivõtu asukohta; see ei ole lihtsalt ühtlane kiiruse kordaja.
- Laine- ja voolukiirused tuleks ühendada vektoritena.
- Morisoni takistuse jaoks on oluline konstruktsioonielemendi suhtes normaalkiiruse komponent.
- Kui konstruktsiooni liikumine on oluline, tuleks arvestada vee ja konstruktsioonielemendi suhtelise kiirusega.
- Morisoni takistus on mittelineaarne, kuna see sõltub U|U|-st.
- Laine- ja voolutakistuse eraldi arvutamine ja tulemuste liitmine ei ole üldiselt samaväärne takistuse arvutamisega kombineeritud kiiruse põhjal.
- Morisoni inertsitermin vajab eraldi käsitlemist ja seda ei esitata lihtsa kiiruse ruudu näites.
- Nähtava perioodi hindamiseks kasutatavaid vooluväärtusi ei tohiks automaatselt segi ajada mujal kasutatavate blokeeritud või muul viisil muudetud vooluväärtustega.
- Struktuurilise reaktsiooni superpositsioon ei tähenda, et keskkonna hüdrodünaamilisi koormusi saab alati genereerida sõltumatult ja lineaarselt liita.
- Ainuüksi SACS-i koormusjuhtumite nimetused ei ole lainevoolu analüüsi füüsikalise õigsuse kontrollimiseks piisavad.
Kokkuvõte
Laine-voolu koormuse kombinatsiooni põhiküsimus ei ole lihtsalt see, kas kahte jõudu saab liita.
Põhimõttelisem küsimus on järgmine:
Kuidas vesi tegelikult konstruktsioonielemendi ümber samas kohas ja samal hetkel liigub?
Vooluprofiili venitamine määrabkus tuleks leida voolukiirus.
Vektori kombinatsioon määrabkuidas laine- ja voolukiirused omavahel suhestuvad.
Morisoni võrrand määrabkuidas tekkiv vee liikumine muundatakse hüdrodünaamiliseks jõuks.
Need etapid on füüsiliselt seotud ja üldiselt ei saa neid asendada lihtsalt kahe sõltumatult arvutatud keskkonnakoormuse tulemuse liitmisega.
Usaldusväärse avamere konstruktsioonianalüüsi jaoks peaksid insenerid seetõttu üle vaatama kogu ahela:
Veetase → Hoovuse profiil → Laine kinemaatika → Laine-hoovuse kiiruse kombinatsioon → Suhteline elemendi kiirus → Hüdrodünaamiline jõud → Konstruktsiooni reaktsioon
See lähenemisviis pakub füüsikaliselt järjepidevama aluse laine- ja hoovuskoormusele allutatud avamere torukujuliste konstruktsioonide analüüsimiseks.
Korduma kippuvad küsimused
Kas laine- ja voolukoormusi saab lihtsalt kokku liita?
Mitte kõigil juhtudel. Morisoni takistuskoormuse puhul tuleks laine- ja hoovuskiirused enne hüdrodünaamilise takistuse arvutamist üldiselt kombineerida, kuna takistusjõud sõltub kiirusest mittelineaarselt.
Mis on vooluprofiili venitamine?
Hoovusprofiili venitamine on meetod algse hoovuskiiruse profiili kaardistamiseks hetkelise märgunud veesambaga, kui vaba pinna kõrgus lainete tõttu muutub.
Kas voolu venitamine tähendab kiiruse korrutamist skaalateguriga?
Ei. Üldiselt muudab venitamine kõrgust, mille juures praegune kiirus algprofiilist saadakse. Seda ei tohiks tõlgendada lihtsalt iga kiiruse korrutamisena ühise teguriga.
Mis vahe on laine kinemaatika ja vooluprofiili venituse vahel?
Laine kinemaatika kirjeldab laine liikumisega seotud kiirust ja kiirendust. Hoovusprofiili venitamine muudab seda, kuidas kindlat hoovusprofiili hetkelises veesambas esitatakse. Need on seotud erinevate füüsikaliste protsessidega.
Miks Morisoni takistusjõud laine ja voolu kombineerimisel oluliselt muutub?
Kuna takistustegur sõltub U|U| kaudu määratud suhtelisest kiirusest. Seega võib kombineeritud kiirus anda risttegureid, mis ei esine laine- ja hoovustakistusjõudude eraldi arvutamisel.
Kas laine ja voolu suund on olulised?
Jah. Laine- ja voolukiirusi tuleks käsitleda vektoritena. Nende suhteline suund mõjutab saadud kiirust ja seega ka hüdrodünaamilist jõudu.
Kas iga konstruktsioonielemendi jaoks tuleks kasutada kogu veekiirust?
Mitte tingimata. Õhukeste torukujuliste elementide puhul on elemendi suhtes normaalne kiiruskomponent põiktakistuse seisukohalt eriti oluline. Seetõttu tuleb arvestada elemendi orientatsiooniga.
Kas SACS saab lainete ja voolude vastastikmõju automaatselt käsitleda?
Täpne käsitlus sõltub SACS-i versioonist, analüüsi sätetest, sisendi definitsioonidest ja valitud metoodikast. Insenerid peaksid kontrollima asjakohast tarkvara dokumentatsiooni ja väljundit, mitte toetuma ainult koormusjuhtumi nimetusele.
Kas laine-voolu koormuste kombinatsioon on sama mis struktuurse koormuse superpositsioon?
Ei. Konstruktsioonireaktsiooni võib sobivate lineaarsete eelduste korral superpositsioonida, kuid hüdrodünaamilise jõu teke võib olla mittelineaarne. Seetõttu tuleks keskkonnakoormuse teket ja konstruktsioonireaktsiooni superpositsiooni käsitleda eraldi mõistetena.
Postituse aeg: 30. september 2026